
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Regulärer Preis
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
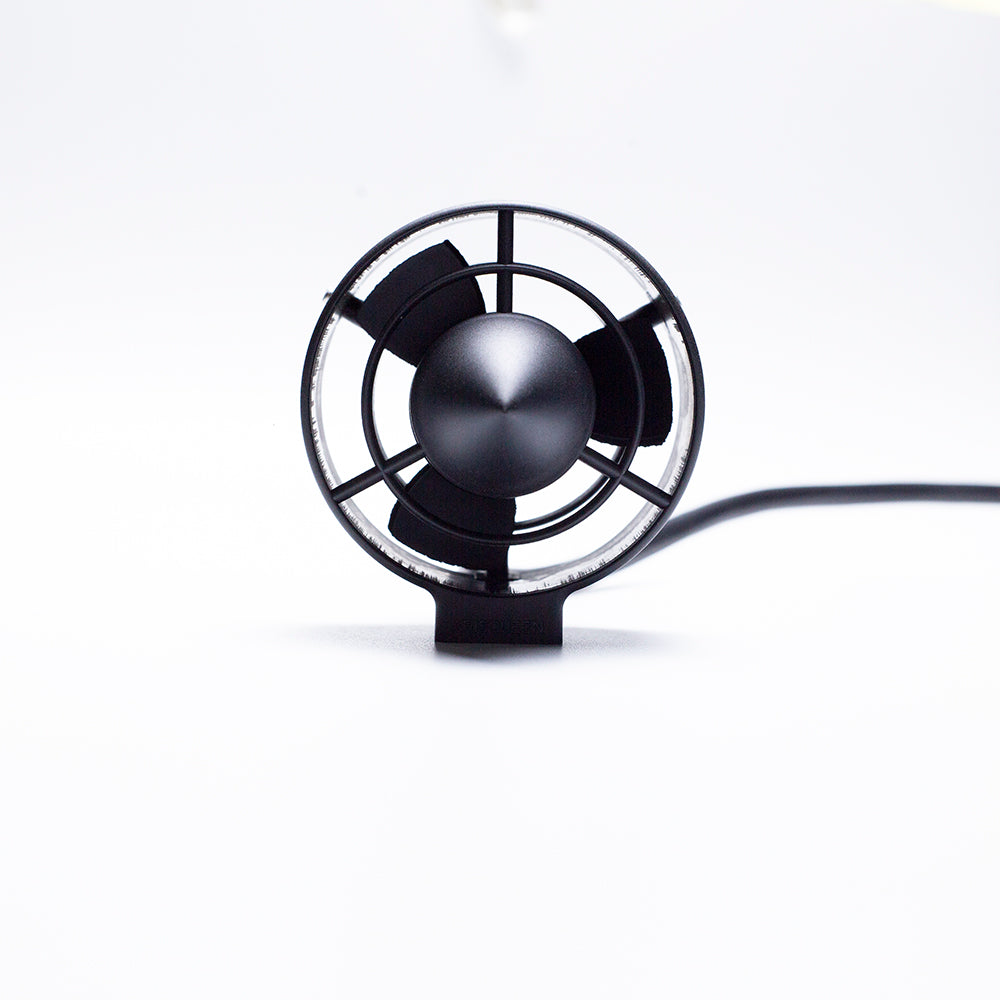
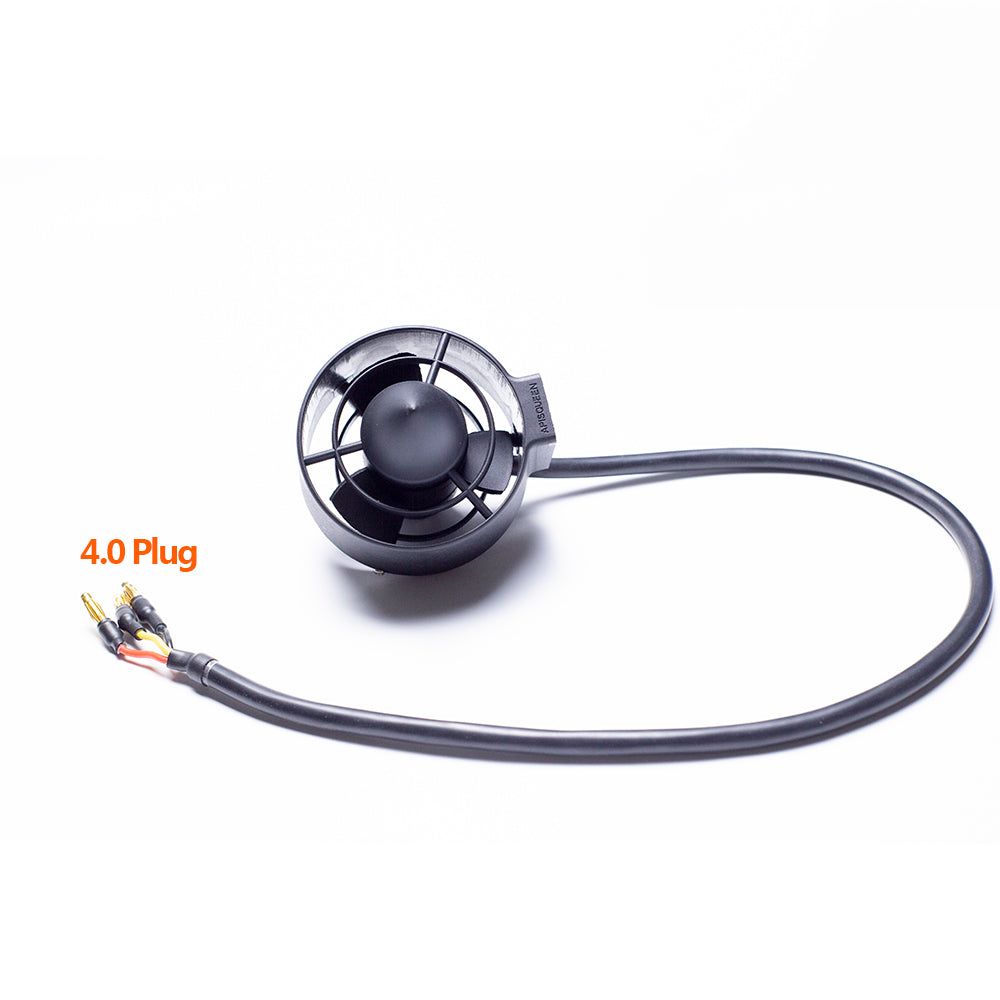
APISQUEEN U2 Mini 130W bürstenloser Unterwasserantrieb
Der APISQUEEN U2 Mini ist ein kompakter, bürstenloser Unterwasserantrieb, der speziell für kleine ROVs, Unterwasserroboter und andere kompakte Wasserantriebssysteme entwickelt wurde.
Der U2 Mini arbeitet mit einer Spannung von 12–16V und liefert eine Leistung von bis zu 130W bei einem maximalen Strom von 8A. Dank seiner kompakten Bauweise, seines geringen Gewichts und der Schutzrippen eignet er sich besonders für Unterwasseranwendungen mit begrenztem Einbauraum.
Der Antrieb ist in den Drehrichtungen CW und CCW erhältlich und kann mit einem kompatiblen ESC und einem PWM-Steuersignal in Mehrfachantriebssysteme integriert werden.
Eigenschaften
-
Der U2 Mini Unterwasserantrieb verfügt über eine einteilige Konstruktion aus Verbundwerkstoffen, die korrosions- und oxidationsbeständig sind und sich somit für den Einsatz in Meerwasser eignen.
-
Geringer Energieverbrauch und hohe Effizienz.
-
Vorder- und rückseitige Schutzrippen verhindern wirksam das Eindringen von Fremdkörpern.
-
Ausgestattet mit einem 500KV-Motor für eine hohe Drehzahl.
-
Unterstützt eine Spannung von bis zu 16V (4S LiPo).
Technische Daten des U2 Mini
Modell: U2 Mini
Motortyp: Bürstenloser Gleichstrommotor
Betriebsspannung: 12–16 V
Kompatibler Akku: 3–4S Lithium-Polymer-Akku (LiPo)
Maximale Leistung: 192 W
Maximaler Strom: 12 A
Maximaler Schub: 2,2 kg
Motor-KV-Wert: 500 kV
Steuersignal: PWM, 1–2 ms, 50 Hz
Abmessungen: 95,8 × 76,95 mm
Gewicht: 210 g
Kabellänge: 150 cm
Kabeldurchmesser: 7 mm
Drehrichtung: Im Uhrzeigersinn (CW) / Gegen den Uhrzeigersinn (CCW)
Geeignete Umgebung: Süßwasser / Salzwasser
Video-Tutorial zur Verwendung des U2 Mini Unterwasserantriebs (ohne ESC / mit ESC):


Maßzeichnung

APISQUEEN U2 mini Unterwasserantrieb 3D Zeichnung herunterladen
Über PWM
PWM steht für „Pulse Width Modulation“ (Pulsweitenmodulation). Dabei handelt es sich um ein Steuersignal, das das Verhältnis zwischen der Dauer des High-Pegels und der gesamten Signalperiode beschreibt.
In diesem System beträgt die gesamte PWM-Periodendauer 2ms:
-
1,5ms: Motorstopp.
-
1,5–2ms: Vorwärtslauf.
-
1,5–1ms: Rückwärtslauf.
Wie im Diagramm dargestellt, stoppt der Motor bei einem PWM-Wert von 75 % (1,5ms). Bei 50 % (1ms) dreht sich der Motor rückwärts, während er bei 100 % (2ms) vorwärts läuft.
Der elektronische Drehzahlregler (ESC) steuert nicht nur die Drehrichtung des Motors, sondern kann auch dessen Drehzahl durch Anpassung der PWM-Signalbreite regulieren.
Wenn sich das PWM-Signal schrittweise von 75 % auf 50 % verändert, beginnt der Motor aus dem Stillstand rückwärts zu drehen und beschleunigt kontinuierlich, bis die maximale Rückwärtsdrehzahl erreicht ist.
Wenn sich das Signal von 75 % auf 100 % verändert, beschleunigt der Motor entsprechend vom Stillstand bis zur maximalen Vorwärtsdrehzahl.
Das PWM-Signal ist somit stufenlos veränderbar. Der effektive Steuerbereich liegt zwischen 50 % und 100 %.
Die PWM-Signalfrequenz kann beispielsweise 50Hz, 100Hz, 200Hz oder 500Hz betragen. Je höher die Steuerfrequenz, desto kürzer sind die Signalperiode und das Steuerintervall. Dadurch reagieren ESC und Motor schneller.
Umgekehrt führt eine niedrigere Frequenz zu einer längeren Signalperiode und einem größeren Steuerintervall, wodurch die Reaktion von ESC und Motor langsamer wird.
Einzeltest-Tabelle des U2 Unterwasserantriebs

Häufig gestellte Fragen (FAQ)
F1: Was ist der Unterschied zwischen der CW- und der CCW-Version?
Beschreibung des Unterwasserantriebs CW und CCW
F2: Wie kann ich mit einem Raspberry Pi 4B ein PWM-Signal an einen ESC senden, um einen Unterwasserantrieb zu steuern?
Wie kann ich mit einem Raspberry Pi 4B ein PWM-Signal an einen ESC senden, um ein Unterwassertriebwerk zu steuern?
Beispielcode:
Pigpio importieren
Importzeit
pi = pigpio.pi() #Pigpio-Objekt erstellen
LED_PIN = 18 # Definieren Sie den GPIO-Port, an den die LED angeschlossen ist.
PWM_FREQUENCY = 50 #definiere die PWM-Frequenz in Hz
PWM_Bereich = 1000
PWM_DUTYCYCLE = 0 # PWM-Tastverhältnis festlegen, Wertebereich 0 (2) 55,
pi.set_mode(LED_PIN, pigpio.OUTPUT) #Stellen Sie den GPIO-Port auf Ausgabemodus ein
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY) #PWM-Frequenz einstellen
pi.set_PWM_range(LED_PIN, PWM_range) # Bereich 1000 einstellen
pi.set_PWM_dutycycle(LED_PIN, 75) # PWM-Arbeitszyklus auf 75/1000 = 7,5 Prozent einstellen
time.sleep(3) # Verzögerung 3s Entsperren erfolgreich
pi.set_PWM_dutycycle(LED_PIN, 100)
# Positive Rotation 7,5 % – 10 % Arbeitszyklus, je größer der Arbeitszyklus, desto schneller die positive Rotationsgeschwindigkeit
Zeit.Schlaf(15)
pi.set_PWM_dutycycle(LED_PIN, 60)
# Rückwärts Je näher der Arbeitszyklus bei 5% liegt, desto schneller ist die Rückwärtsgeschwindigkeit
Zeit.Schlaf(5)
pi.set_PWM_dutycycle(LED_PIN, 75)
# Auslastungsgrad
Zeit.Schlaf(5)
F3: Wie wähle ich kompatible Komponenten für den U2 Mini aus?


