
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Normaalihinta
- $32.00
- Normaalihinta
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
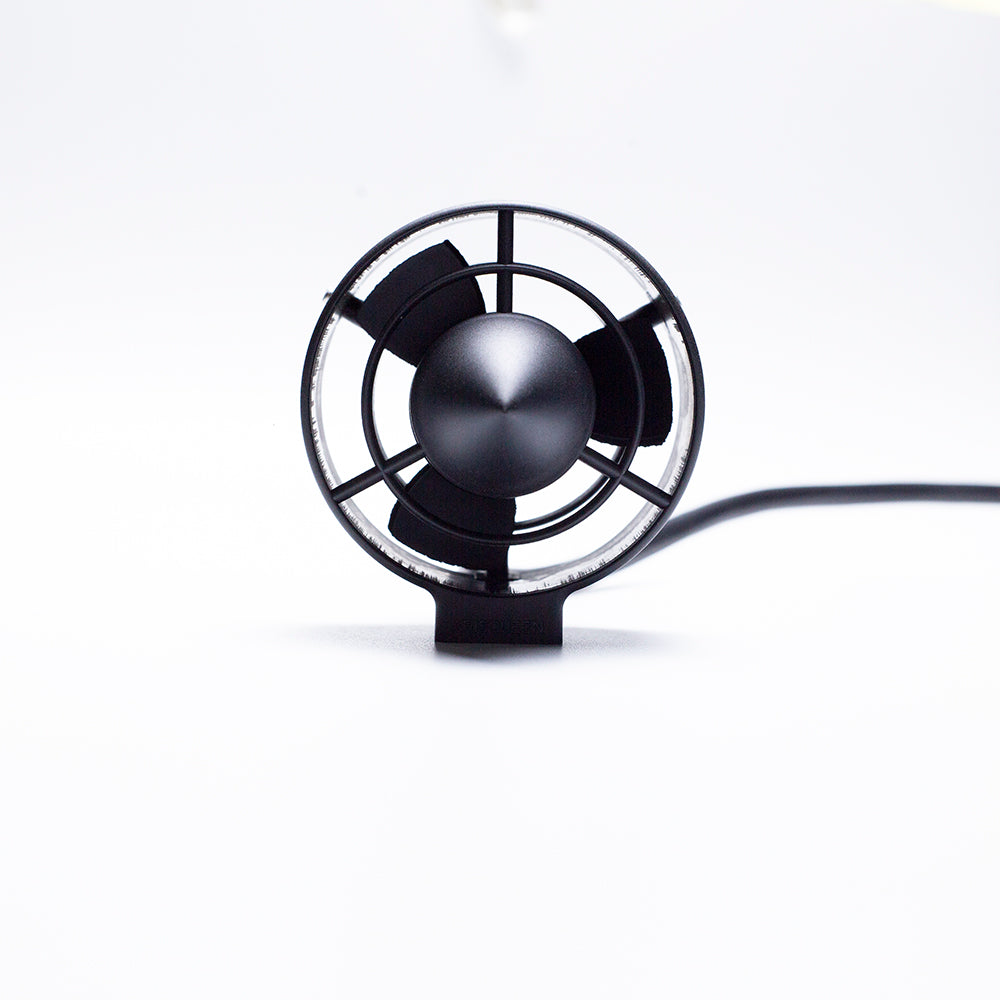
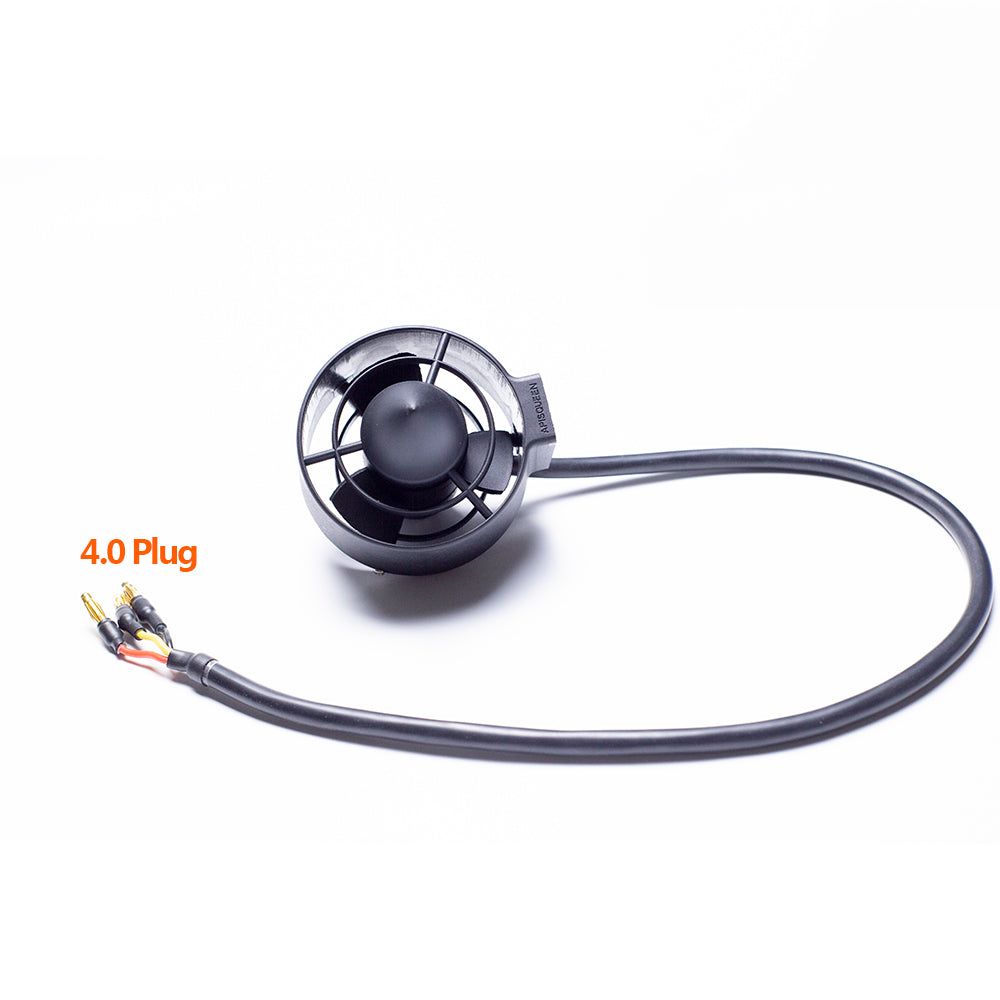
APISQUEEN U2 Mini 130W harjaton vedenalainen potkuri
APISQUEEN U2 Mini on kompakti harjattomalla moottorilla varustettu vedenalainen potkuri, joka on suunniteltu pienille ROV-laitteille, vedenalaisille roboteille ja muille kompakteille vesikäyttöisille propulsiojärjestelmille.
U2 Mini toimii 12–16V:n jännitteellä ja tuottaa enintään 130W:n tehon, ja sen enimmäisvirta on 8A. Kompaktin rakenteensa, kevyen painonsa ja suojaavien tukirakenteidensa ansiosta se soveltuu erityisesti vedenalaisiin sovelluksiin, joissa asennustila on rajallinen.
Potkurista on saatavana CW- ja CCW-pyörimissuuntien versiot. Se voidaan integroida usean potkurin propulsiojärjestelmiin yhteensopivan ESC-säätimen ja PWM-ohjaussignaalin avulla.
Ominaisuudet
-
U2 Mini -vedenalainen potkuri on valmistettu yhtenäisestä komposiittirakenteesta. Materiaali kestää korroosiota ja hapettumista, joten se soveltuu käytettäväksi myös merivedessä.
-
Alhainen virrankulutus ja korkea hyötysuhde.
-
Etu- ja takapuolen suojarivat estävät tehokkaasti vieraiden esineiden pääsyn potkurin sisään.
-
Varustettu 500KV:n moottorilla, joka mahdollistaa suuren pyörimisnopeuden.
-
Tukee enintään 16V:n käyttöjännitettä (4S LiPo -akku).
U2 Mini -tekniset tiedot
Malli: U2 Mini
Moottorityyppi: Harjaton tasavirtamoottori
Käyttöjännite: 12–16V
Yhteensopiva akku: 3–4S litiumpolymeeriakku (LiPo)
Suurin teho: 192 W
Suurin virta: 12 A
Suurin työntövoima: 2,2 kg
Moottorin kV-arvo: 500 kV
Ohjaussignaali: PWM, 1–2 ms, 50 Hz
Mitat: 95,8 × 76,95 mm
Paino: 210 g
Johdon pituus: 150 cm
Johdon halkaisija: 7 mm
Pyörimissuunta: Myötäpäivään (CW) / Vastapäivään (CCW)
Sopiva ympäristö: Makeavesi / Merivesi
U2 Mini -vedenalaisen potkurin käyttöohjevideo (ilman ESC-säädintä / ESC-säätimen kanssa):


Mittapiirustus

APISQUEEN U2 mini vedenalainen propulsio 3D-piirustuksen lataus
Tietoa PWM-signaalista
PWM tarkoittaa pulssinleveysmodulaatiota (Pulse Width Modulation). Sitä kutsutaan myös käyttöastesignaaliksi, joka ilmaisee korkean signaalitason keston suhteen koko signaalijaksoon.
Tässä järjestelmässä PWM-signaalin koko jakson pituus on 2ms:
-
1,5ms: Moottori pysähtyy.
-
1,5–2ms: Pyöriminen eteenpäin.
-
1,5–1ms: Pyöriminen taaksepäin.
Kuten kaaviosta voidaan nähdä, PWM-arvolla 75 % (1,5ms) moottori pysähtyy. Arvolla 50 % (1ms) moottori pyörii taaksepäin, ja arvolla 100 % (2ms) se pyörii eteenpäin.
Elektroninen nopeudensäädin (ESC) ei ainoastaan muuta moottorin pyörimissuuntaa, vaan sillä voidaan myös säätää moottorin pyörimisnopeutta PWM-pulssin leveyttä muuttamalla.
Kun PWM-signaali muuttuu asteittain 75 prosentista 50 prosenttiin, moottori alkaa pyöriä taaksepäin pysähdyksistä ja kiihdyttää vähitellen, kunnes se saavuttaa suurimman peruutusnopeutensa.
Kun signaali muuttuu asteittain 75 prosentista 100 prosenttiin, moottori kiihdyttää pysähdyksistä eteenpäin ja saavuttaa lopulta suurimman eteenpäinnopeutensa.
PWM-signaalia voidaan siis säätää jatkuvasti, ja sen tehokas ohjausalue on 50–100 %.
PWM-signaalin taajuus voi olla esimerkiksi 50Hz, 100Hz, 200Hz tai 500Hz. Mitä korkeampi ohjaustaajuus on, sitä lyhyempi signaalijakso ja ohjausväli ovat. Tämä mahdollistaa ESC-säätimen ja moottorin nopeamman reagoinnin.
Vastaavasti matalampi taajuus pidentää signaalijaksoa ja ohjausväliä, jolloin ESC-säätimen ja moottorin vaste on hitaampi.
U2-yksittäispotkurin testitaulukko


Usein kysytyt kysymykset (FAQ)
K1: Mitä eroa on CW- ja CCW-versioilla?
Vedenalaisen propulsion CW ja CCW kuvaus:
K2: Kuinka voin käyttää Raspberry Pi 4B -laitetta PWM-signaalin lähettämiseen ESC-säätimelle vedenalaisen potkurin ohjaamiseksi?
Kuinka lähettää PWM-signaaleja ESC:hen Raspberry Pi 4B:n avulla ohjaamaan vedenalaisia potkureita?
Esimerkkikoodi:
tuonti pigpio
tuontiaika
pi = pigpio.pi() #luo pigpio-objekti
LED_PIN = 18 #Määritä GPIO-portti, johon LED on kytketty.
PWM_FREQUENCY = 50 #Määritä PWM-taajuus hertseinä
PWM_alue = 1000
PWM_DUTYCYCLE = 0 #Määritä PWM-käyttösuhde, arvoalue 0(2)55,
pi.set_mode(LED_PIN, pigpio.OUTPUT) #Aseta GPIO-portti lähtötilaan
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY) #Aseta PWM-taajuus
pi.set_PWM_range(LED_PIN, PWM_range) #Aseta alue 1000
pi.set_PWM_dutycycle(LED_PIN, 75) #Aseta PWM-käyttösuhde 75/1000=7,5 %
time.sleep(3) #Viive 3s avataksesi lukituksen onnistuneesti
pi.set_PWM_dutycycle(LED_PIN, 100)
#Kierto eteenpäin 7,5–10 %, mitä suurempi käyttöjakso, sitä nopeampi pyörimisnopeus eteenpäin
aika.uni (15)
pi.set_PWM_dutycycle(LED_PIN, 60)
# Peruutus Mitä lähempänä käyttösuhde on 5 %, sitä suurempi on peruutusnopeus
aika.uni(5)
pi.set_PWM_dutycycle(LED_PIN, 75)
#Työsuhde
aika.uni(5)
K3: Miten valitsen U2 Mini -mallin kanssa yhteensopivat laitteet?

