
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Prix normal
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
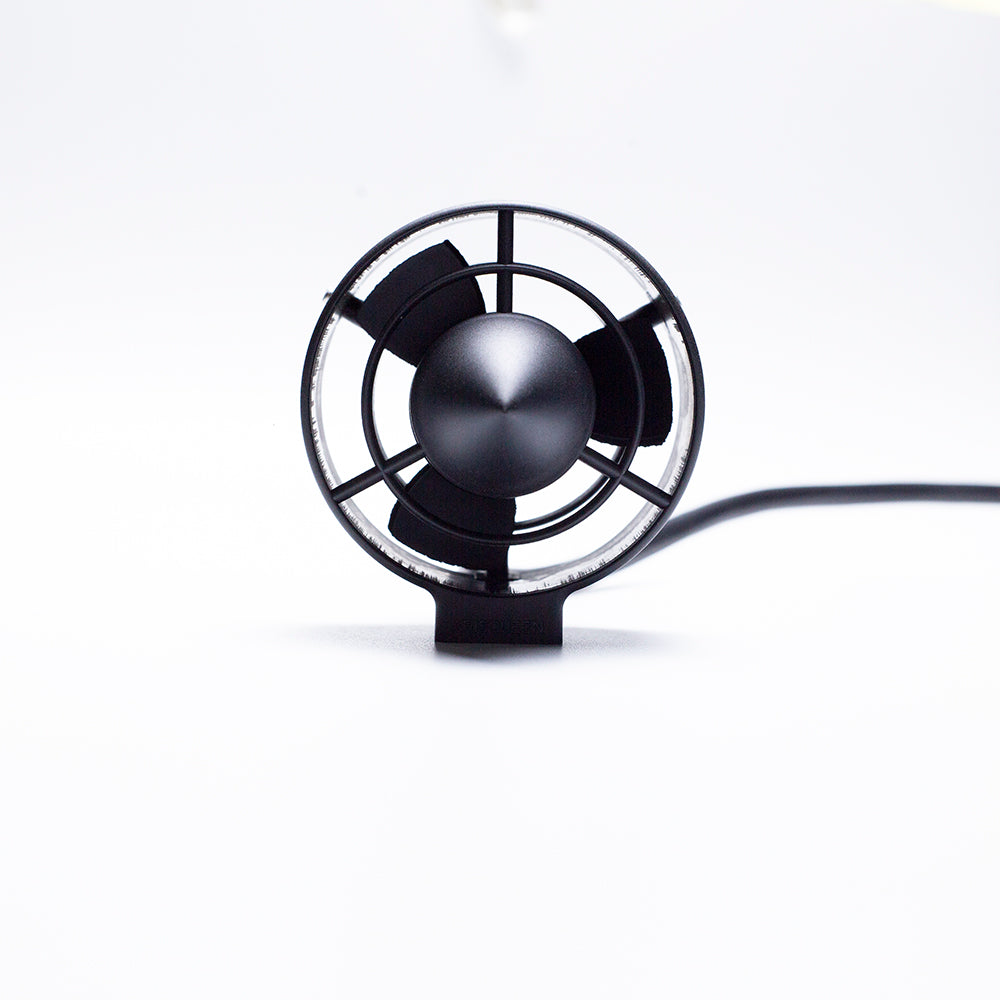
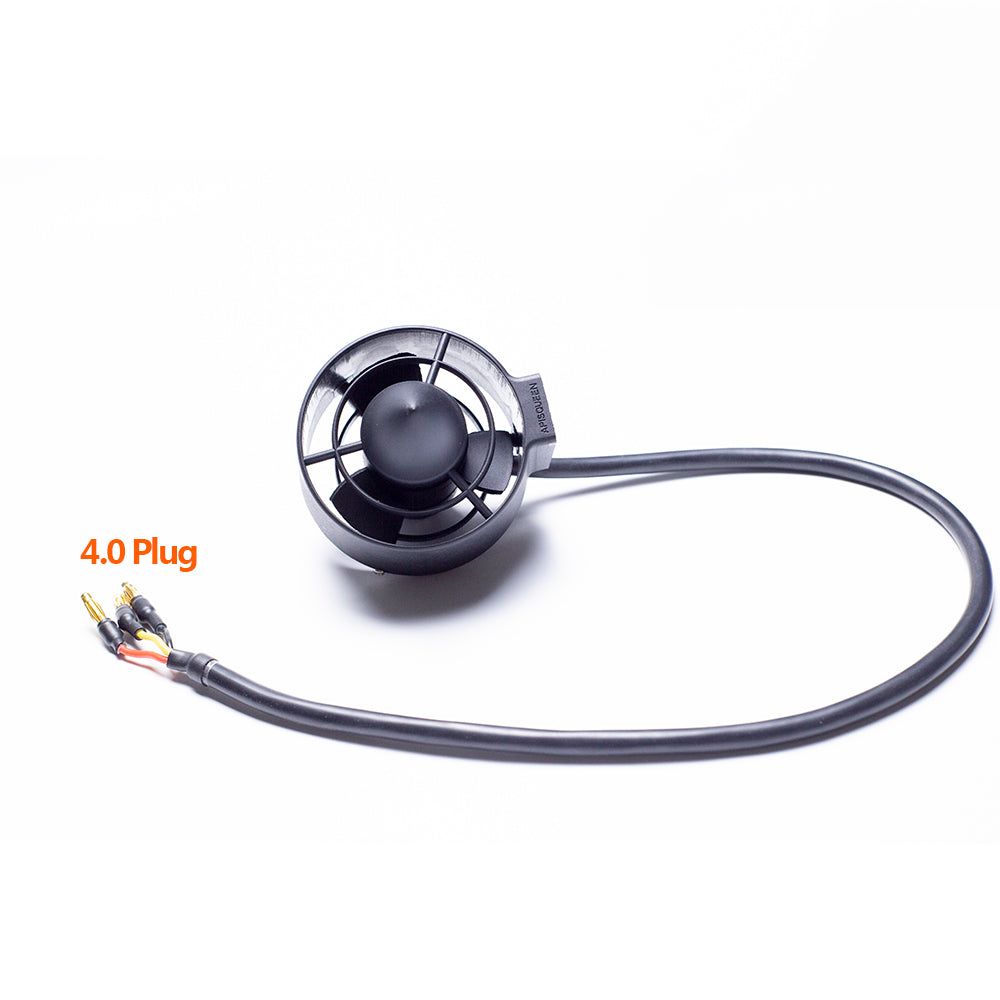
Propulseur sous-marin brushless APISQUEEN U2 Mini 130W
L'APISQUEEN U2 Mini est un propulseur sous-marin brushless compact, conçu pour les petits ROV, les robots sous-marins et autres systèmes de propulsion aquatique de petite taille.
Fonctionnant sous une tension de 12 à 16 V, le U2 Mini fournit une puissance maximale de 130 W et un courant maximal de 8 A. Sa structure compacte, son poids léger et ses nervures de protection le rendent particulièrement adapté aux applications sous-marines où l'espace est limité.
Disponible en versions CW (rotation horaire) et CCW (rotation antihoraire), le U2 Mini peut être intégré dans des systèmes de propulsion à plusieurs propulseurs avec un ESC compatible et un signal de commande PWM.
Caractéristiques
-
Le propulseur sous-marin brushless U2 Mini est fabriqué à partir d'un moule monobloc et de matériaux composites offrant une bonne résistance à la corrosion et à l'oxydation. Il peut être utilisé en eau de mer.
-
Faible consommation d'énergie et rendement élevé.
-
Des nervures de protection à l'avant et à l'arrière empêchent efficacement les corps étrangers de pénétrer dans le propulseur.
-
Équipé d'un moteur de 500 KV offrant une vitesse de rotation élevée.
-
Prend en charge une tension maximale de 16 V (batterie LiPo 4S).
Spécifications du U2 Mini
Modèle : U2 Mini
Type de moteur : Moteur CC sans balais
Tension de fonctionnement : 12–16 V
Batterie compatible : Batterie lithium-polymère (LiPo) 3–4S
Puissance maximale : 192 W
Courant maximal : 12 A
Position maximale : 2,2 kg
Valeur KV du moteur : 500 KV
Signal de commande : PWM, 1–2 ms, 50 Hz
Dimensions : 95,8 × 76,95 mm
Poids : 210 g
Longueur du câble : 150 cm
Diamètre du câble : 7 mm
Sens de rotation : Horaire / Antihoraire
Environnement adapté : Eau douce / Eau de mer
Tutoriel vidéo d'utilisation du propulseur sous-marin U2 Mini (avec ou sans ESC)


Plan dimensionnel

APISQUEEN U2 Mini Propulsion sous-marine Dessin 3D à télécharger
À PROPOS DU PWM
PWM signifie « Pulse Width Modulation », ou modulation de largeur d'impulsion. Il s'agit d'un signal de rapport cyclique qui indique la proportion de temps pendant laquelle le signal reste à l'état haut par rapport à la période totale du signal.
Pour une période PWM de 2 ms :
-
1,5 ms : arrêt
-
1,5 à 2 ms : rotation avant
-
1,5 à 1 ms : rotation arrière
Comme le montre le schéma, lorsque le PWM est de 75 % (1,5 ms), le moteur s'arrête. À 50 % (1 ms), le moteur tourne en marche arrière, tandis qu'à 100 % (2 ms), il tourne en marche avant.
Bien entendu, l'ESC ne se limite pas à commander la rotation avant et arrière du moteur. Il peut également ajuster sa vitesse en fonction de la largeur d'impulsion du signal PWM.
Lorsque le signal PWM passe progressivement de 75 % à 50 %, le moteur accélère progressivement en marche arrière, de l'arrêt jusqu'à sa vitesse maximale. De même, lorsque le signal passe de 75 % à 100 %, le moteur accélère progressivement en marche avant jusqu'à atteindre sa vitesse maximale.
En d'autres termes, le PWM est un signal à valeur variable en continu, dont la plage de commande effective est comprise entre 50 % et 100 %.
La fréquence du signal PWM peut être de 50 Hz, 100 Hz, 200 Hz, 500 Hz, etc. Plus la fréquence de commande est élevée, plus la période est courte et plus l'intervalle de commande est réduit, ce qui permet une réponse plus rapide de l'ESC et du moteur. À l'inverse, une fréquence plus faible entraîne une période et un intervalle de commande plus longs, ainsi qu'une réponse plus lente de l'ESC et du moteur.
Tableau de test du propulseur U2 individuel


FAQ – Questions fréquentes
Q1 : Quelle est la différence entre les versions CW et CCW ?
Description de la propulsion sous-marine CW et CCW
Q2 : Comment utiliser un Raspberry Pi 4B pour envoyer un signal PWM à un ESC afin de contrôler un propulseur sous-marin ?
Exemple de code :
import pigpio
import time

pi = pigpio.pi()  # Créer un objet pigpio

LED_PIN = 18  # Définir le port GPIO
PWM_FREQUENCY = 50  # Définir la fréquence PWM en Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)  # 75/1000 = 7,5 %
time.sleep(3)  # Délai de 3 secondes pour le déverrouillage

pi.set_PWM_dutycycle(LED_PIN, 100)
# Rotation avant : rapport cyclique de 7,5 % à 10 %
# Plus la valeur est élevée, plus la vitesse de rotation avant est importante
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Rotation arrière : plus la valeur se rapproche de 5 %,
# plus la vitesse de rotation arrière est élevée
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Arrêt du moteur
time.sleep(5)
Q3 : Comment choisir des équipements compatibles avec le U2 Mini ?


