
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Ordinarie pris
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
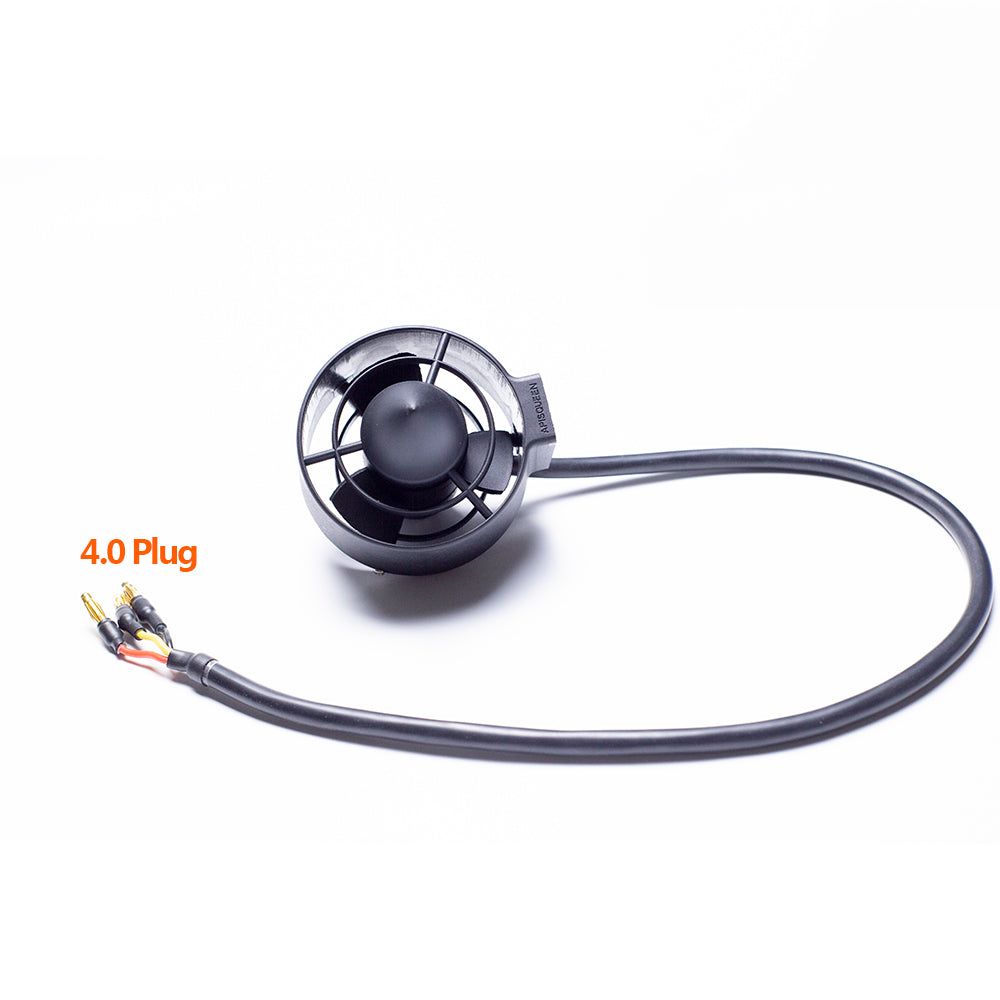
APISQUEEN U2 Mini 130W borstlös undervattenstruster
APISQUEEN U2 Mini är en kompakt borstlös undervattenstruster som är utvecklad för små ROV:er, undervattensrobotar och andra kompakta undervattensdrivsystem.
U2 Mini arbetar med en spänning på 12–16V och levererar en maximal effekt på 130W med en maximal ström på 8A. Den kompakta konstruktionen, låga vikten och skyddande ribborna gör den lämplig för undervattenstillämpningar där installationsutrymmet är begränsat.
U2 Mini finns i versioner med CW- och CCW-rotation och kan integreras i framdrivningssystem med flera thrustrar med hjälp av en kompatibel ESC och PWM-styrsignal.
Produktegenskaper
-
Den borstlösa undervattenstrustern U2 Mini har en integrerad konstruktion i ett stycke, tillverkad med en öppen form. Kompositmaterialen ger god motståndskraft mot korrosion och oxidation, vilket gör den lämplig för användning i saltvatten.
-
Låg energiförbrukning och hög verkningsgrad.
-
Skyddande ribbor på fram- och baksidan hjälper till att förhindra att främmande föremål tränger in i enheten.
-
Utrustad med en 500KV-motor som ger hög rotationshastighet.
-
Stöder upp till 16V (4S LiPo).
Specifikationer för U2 Mini
Exempel: U2 Mini
Motortyp: Borstlös likströmsmotor
Driftspänning: 12–16 V
Kompatibelt batteri: 3–4S litiumpolymerbatteri (LiPo)
Maximal effekt: 192 W
Maximal ström: 12 A
Maximal belastningsvikt: 2,2 kg
Motorns kV-värde: 500 kV
Signalfrekvens: PWM, 1–2 ms, 50 Hz
Mått: 95,8 × 76,95 mm
Vikt: 210 g
Kabellängd: 150 cm
Kabeldiameter: 7 mm
Rotationsriktning: Medurs / Moturs
Lämplig miljö: Sötvatten / Havsvatten
Videoguide för användning av U2 Mini undervattenstruster (utan ESC / med ESC)


Måttritning

APISQUEEN U2 Mini Underwater Propulsion 3D-ritning Ladda ner
OM PWM
PWM står för Pulse Width Modulation (pulsbreddsmodulering). Det är en signal som anger förhållandet mellan tiden då signalen är på hög nivå (HIGH) och signalens totala period.
Vid en PWM-period på 20ms gäller följande:
-
1,5ms: Motorn stannar
-
1,5–2ms: Rotation framåt
-
1,5–1ms: Rotation bakåt
Som visas i diagrammet stannar motorn vid en PWM-signal på 75% (1,5ms), roterar bakåt vid 50% (1ms) och roterar framåt vid 100% (2ms).
ESC-enheten styr inte bara motorns rotationsriktning utan kan även reglera motorhastigheten genom att ändra PWM-signalens pulsbredd.
När PWM-signalen gradvis ändras från 75% till 50% börjar motorn rotera bakåt från stillastående och accelererar successivt tills den maximala bakåtriktade hastigheten uppnås.
När PWM-signalen gradvis ändras från 75% till 100% accelererar motorn från stillastående i framåtriktningen tills den maximala framåtriktade hastigheten uppnås.
PWM är alltså en signal som kan justeras kontinuerligt, med ett effektivt reglerområde på 50–100%.
PWM-signalens frekvens kan exempelvis vara 50Hz, 100Hz, 200Hz eller 500Hz. Ju högre styrfrekvens, desto kortare blir signalperioden och styrintervallet, vilket ger snabbare respons från ESC-enheten och motorn.
Omvänt innebär en lägre frekvens en längre signalperiod och ett längre styrintervall, vilket gör att ESC-enheten och motorn reagerar långsammare.
Testtabell för en enskild U2-thruster


Vanliga frågor (FAQ)
Q1: Vad är skillnaden mellan CW- och CCW-versionen?
Undervattensframdrivning CW och CCW beskrivning
Q2: Hur använder jag en Raspberry Pi 4B för att skicka en PWM-signal till en ESC och styra en undervattenstruster?
Hur skickar man PWM-signal till ESC med Raspberry Pi 4B för att styra undervattenspropeller?
Exempelkod:
import pigpio
import time

pi = pigpio.pi()  # Skapa ett pigpio-objekt

LED_PIN = 18  # Ange GPIO-stift
PWM_FREQUENCY = 50  # PWM-frekvens i Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3)  # Vänta 3 sekunder för upplåsning

pi.set_PWM_dutycycle(LED_PIN, 100)
# Rotation framåt: duty cycle 7,5–10%
# Ju högre värde, desto högre rotationshastighet framåt.
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Rotation bakåt: ju närmare 5% duty cycle ligger,
# desto högre blir rotationshastigheten bakåt.
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Stoppa motorn
time.sleep(5)
Q3: Hur väljer jag kompatibel utrustning till U2 Mini?


