
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Precio regular
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
Propulsor Submarino Brushless APISQUEEN U2 Mini de 130W
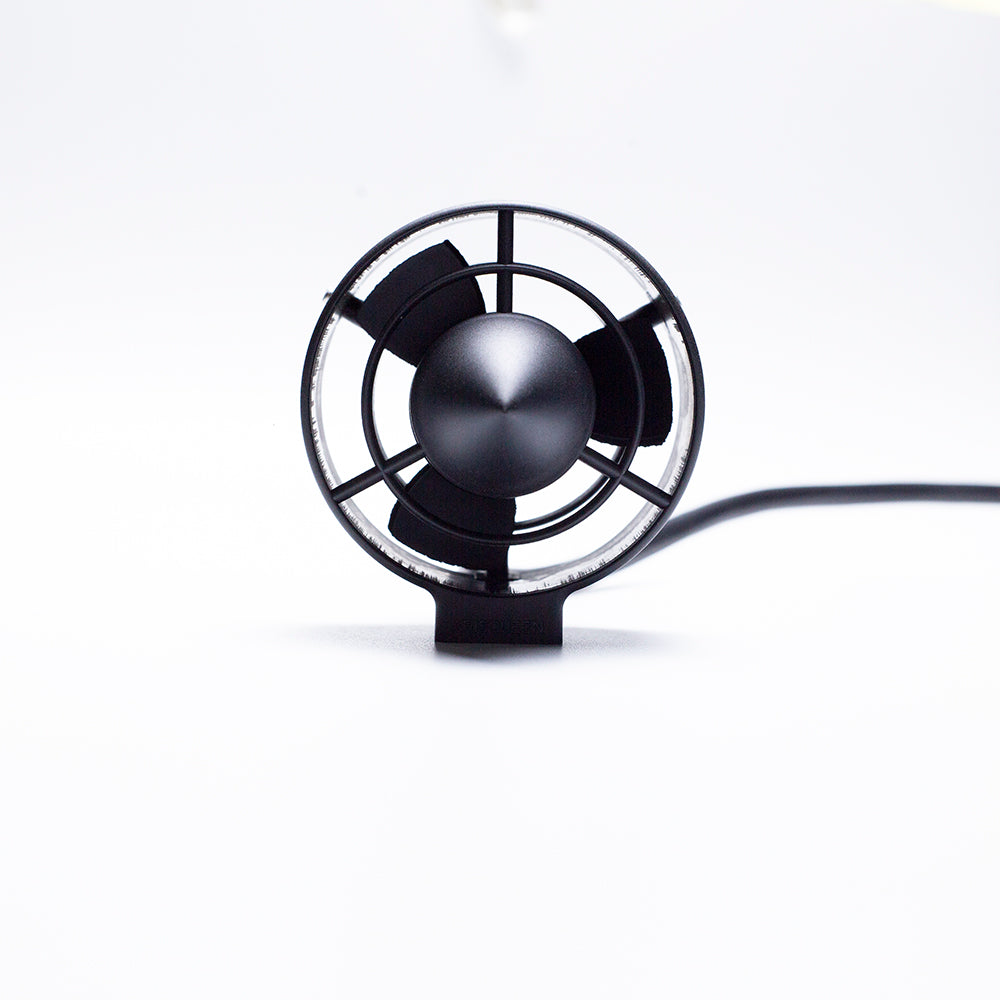
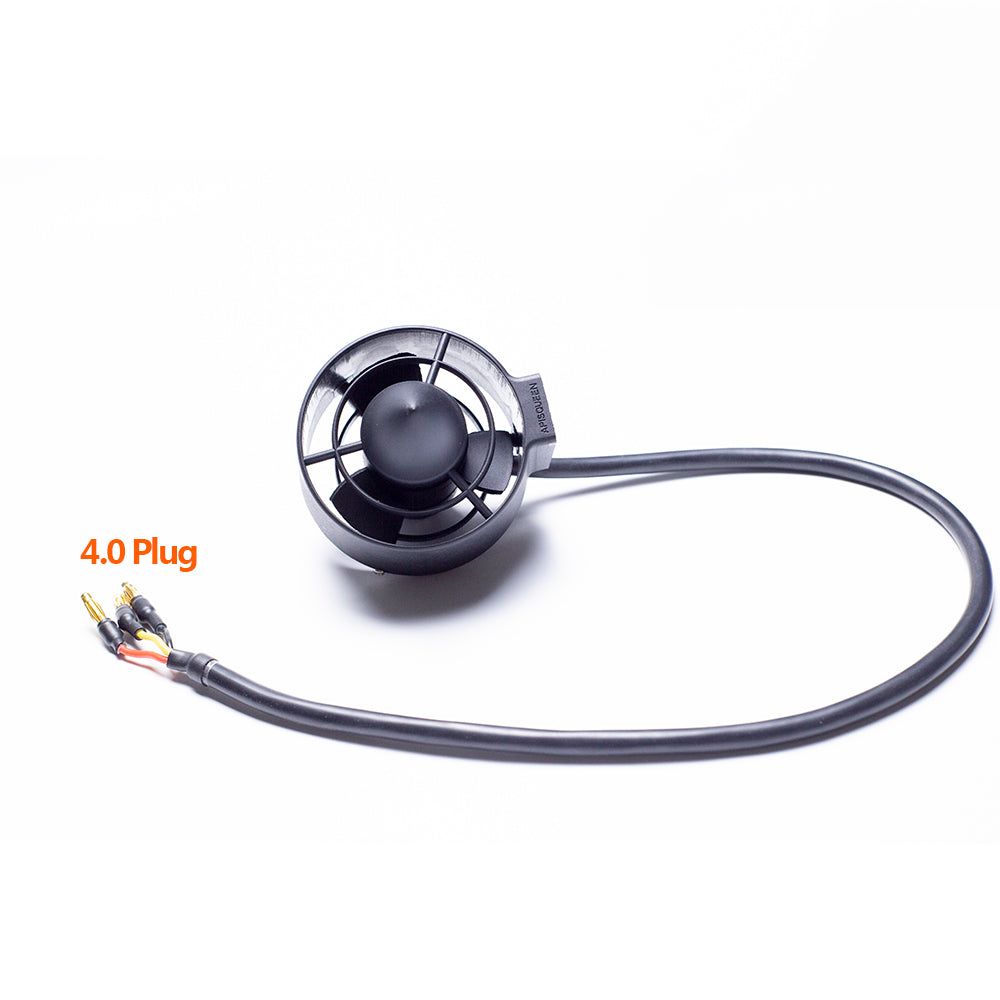
El APISQUEEN U2 Mini es un propulsor submarino compacto con motor sin escobillas (Brushless), diseñado para pequeños ROV, robots submarinos y otros sistemas de propulsión acuática de tamaño reducido.
Funciona con un voltaje de 12–16V y ofrece una potencia máxima de 130W, con una corriente máxima de 8A. Gracias a su estructura compacta, su diseño ligero y sus nervaduras protectoras, es ideal para aplicaciones submarinas donde el espacio de instalación es limitado.
Está disponible en versiones de rotación CW y CCW, y puede integrarse en sistemas de propulsión con múltiples motores mediante un ESC compatible y una señal de control PWM.
Características
-
El propulsor U2 Mini cuenta con una estructura de una sola pieza fabricada mediante un molde abierto y materiales compuestos resistentes a la corrosión y la oxidación, adecuados para su uso en agua de mar.
-
Bajo consumo energético y alta eficiencia.
-
Dispone de nervaduras protectoras delanteras y traseras que ayudan a impedir la entrada de objetos extraños.
-
Incorpora un motor de 500KV que proporciona una alta velocidad de rotación.
-
Admite un voltaje de hasta 16V (batería LiPo de 4S).
Especificaciones del U2 Mini
Modelo: U2 Mini
Tipo de motor: Motor CC sin escobillas
Tensión de funcionamiento: 12–16 V
Batería compatible: Batería de polímero de litio (LiPo) de 3–4S
Potencia máxima: 192 W
Corriente máxima: 12 A
Empuje máximo: 2,2 kg
Valor KV del motor: 500 KV
Señal de control: PWM, 1–2 ms, 50 Hz
Dimensiones: 95,8 × 76,95 mm
Peso: 210 g
Longitud del cable: 150 cm
Diámetro del cable: 7 mm
Sentido de rotación: Horario (CW) / Antihorario (CCW)
Entorno adecuado: Agua dulce / Agua salada
Tutorial en vídeo sobre el uso del propulsor submarino U2 Mini (sin ESC / con ESC):


Plano dimensional

Descarga de dibujo 3D de propulsión submarina APISQUEEN U2 Mini
Acerca de PWM
PWM significa Pulse Width Modulation (modulación por ancho de pulso). También se conoce como señal de ciclo de trabajo y representa la proporción entre la duración del nivel alto y el período total de la señal.
En este sistema, el período completo de la señal PWM es de 2ms:
-
1,5ms: el motor se detiene.
-
1,5–2ms: rotación hacia adelante.
-
1,5–1ms: rotación inversa.
Como se muestra en el diagrama, cuando el valor PWM es del 75 % (1,5ms), el motor se detiene. Cuando es del 50 % (1ms), el motor gira en sentido inverso, mientras que al 100 % (2ms), gira hacia adelante.
El controlador electrónico de velocidad (ESC) no solo permite cambiar el sentido de rotación del motor, sino que también regula su velocidad ajustando el ancho del pulso PWM.
Cuando la señal PWM cambia gradualmente del 75 % al 50 %, el motor comienza a girar en sentido inverso desde el estado de parada y acelera progresivamente hasta alcanzar la velocidad inversa máxima.
Cuando la señal cambia gradualmente del 75 % al 100 %, el motor acelera desde el estado de parada hasta alcanzar la velocidad máxima hacia adelante.
En otras palabras, la señal PWM permite un ajuste continuo, y su rango efectivo de funcionamiento se encuentra entre el 50 % y el 100 %.
La frecuencia de la señal PWM puede ser de 50Hz, 100Hz, 200Hz o 500Hz, entre otros valores. Cuanto mayor sea la frecuencia de control, más corto será el período de la señal y el intervalo de control, lo que permitirá una respuesta más rápida del ESC y del motor.
Por el contrario, una frecuencia más baja produce un período de señal y un intervalo de control más largos, haciendo que la respuesta del ESC y del motor sea más lenta.
Tabla de pruebas de un solo propulsor U2

Preguntas frecuentes (FAQ)
P1: ¿Cuál es la diferencia entre las versiones CW y CCW?
Descripción de propulsión submarina CW y CCW
P2: ¿Cómo puedo utilizar una Raspberry Pi 4B para enviar una señal PWM a un ESC y controlar un propulsor submarino?
¿Cómo enviar señal PWM al ESC usando Raspberry Pi 4B para controlar propulsores submarinos?
Código de muestra:
Importar cerdito
Hora de importación
pi = pigpio.pi() #Crear objeto pigpio
LED_PIN = 18 # Defina el puerto GPIO al que está conectado el LED.
PWM_FREQUENCY = 50 #Definir frecuencia PWM, unidad Hz
Rango de modulación de ancho de pulso = 1000
PWM_DUTYCYCLE = 0 # Definir ciclo de trabajo PWM, rango de valores 0 (2) 55,
pi.set_mode(LED_PIN, pigpio.OUTPUT) #Configura el puerto GPIO en modo de salida
pi.set_PWM_Frequency(LED_PIN, PWM_FREQUENCY) #Establecer frecuencia PWM
pi.set_PWM_range(LED_PIN, PWM_range) # Establecer rango 1000
pi.set_PWM_dutycycle(LED_PIN, 75) #Establecer ciclo de trabajo PWM 75/1000=7,5%
time.sleep(3) # Retrasa 3 segundos para desbloquear con éxito
pi.set_PWM_dutycycle(LED_PIN, 100)
#Rotación hacia adelante 7,5% -10% del ciclo de trabajo, cuanto mayor sea el ciclo de trabajo, más rápida será la velocidad de rotación hacia adelante
tiempo.dormir(15)
pi.set_PWM_dutycycle(LED_PIN, 60)
# Marcha atrás Cuanto más cerca esté el ciclo de trabajo del 5%, más rápida será la velocidad de marcha atrás.
tiempo.dormir(5)
pi.set_PWM_dutycycle(LED_PIN, 75)
#Ciclo de trabajo
tiempo.dormir(5)
P3: ¿Cómo elegir los equipos compatibles con el U2 Mini?


