
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- सामान्य मूल्य
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
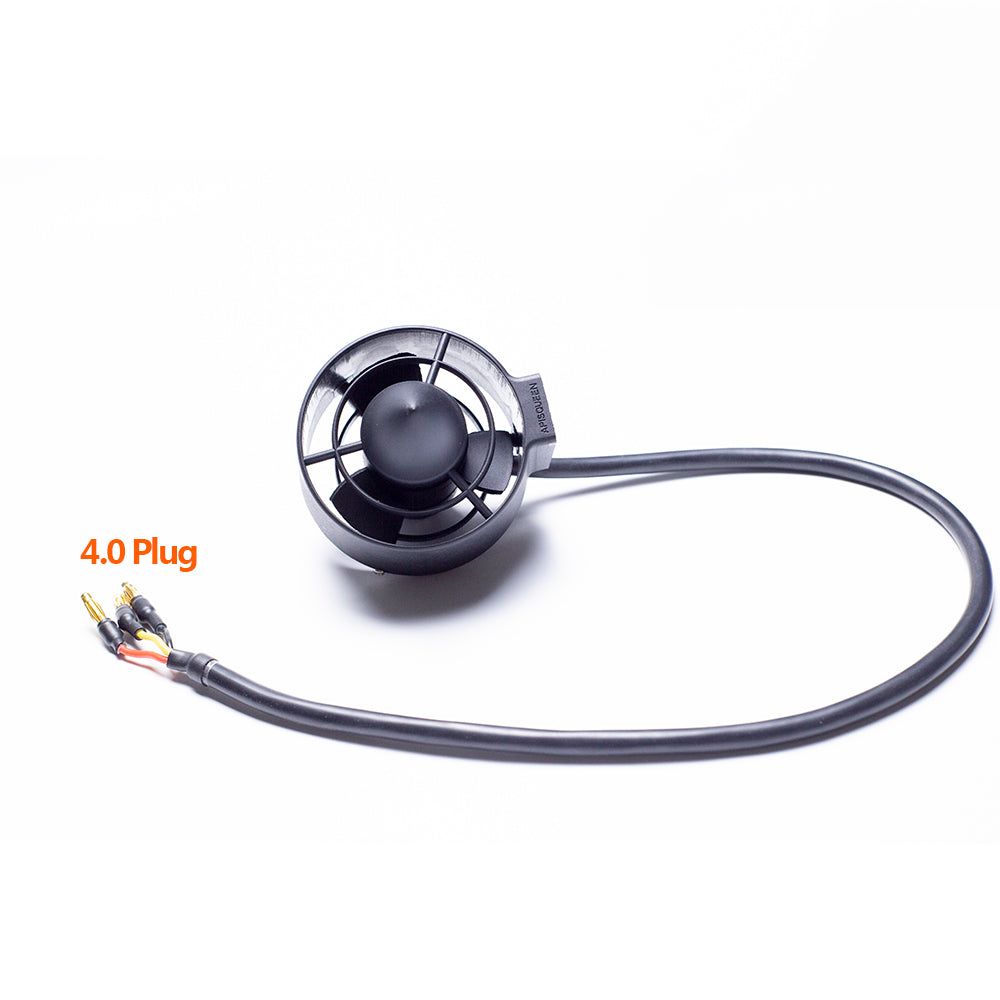
APISQUEEN U2 Mini 130W ब्रशलेस अंडरवॉटर थ्रस्टर
APISQUEEN U2 Mini एक कॉम्पैक्ट ब्रशलेस अंडरवॉटर थ्रस्टर है, जिसे छोटे ROV, अंडरवॉटर रोबोट और अन्य कॉम्पैक्ट जलीय प्रणोदन प्रणालियों के लिए डिज़ाइन किया गया है।
12–16V के ऑपरेटिंग वोल्टेज पर काम करने वाला U2 Mini अधिकतम 130W पावर और 8A करंट प्रदान करता है। इसका कॉम्पैक्ट डिज़ाइन, हल्का वजन और सुरक्षात्मक रिब्स इसे सीमित जगह वाले अंडरवॉटर एप्लिकेशन के लिए उपयुक्त बनाते हैं।
यह CW (घड़ी की दिशा में) और CCW (घड़ी की विपरीत दिशा में) दोनों रोटेशन विकल्पों में उपलब्ध है। इसे एक संगत ESC और PWM कंट्रोल सिग्नल के साथ मल्टी-थ्रस्टर प्रोपल्शन सिस्टम में इस्तेमाल किया जा सकता है।
मुख्य विशेषताएँ
-
U2 Mini ब्रशलेस अंडरवॉटर थ्रस्टर का निर्माण वन-पीस ओपन मोल्ड और कंपोजिट मटेरियल से किया गया है। यह जंग और ऑक्सीकरण के प्रति प्रतिरोधी है तथा समुद्री पानी में उपयोग के लिए उपयुक्त है।
-
कम बिजली की खपत और उच्च दक्षता।
-
आगे और पीछे लगे सुरक्षात्मक रिब्स बाहरी वस्तुओं को थ्रस्टर के अंदर जाने से प्रभावी ढंग से रोकते हैं।
-
उच्च रोटेशन स्पीड के लिए 500KV मोटर का उपयोग।
-
अधिकतम 16V (4S LiPo बैटरी) तक सपोर्ट करता है।
U2 Mini की तकनीकी विशेषताएँ
उदाहरण: U2 Mini
मोटर टाइप: ब्रशलेस DC मोटर
ऑपरेटिंग वोल्टेज: 12–16 V
कम्पैटिबल बैटरी: 3–4S लिथियम पॉलीमर (LiPo) बैटरी
मैक्सिमम पावर: 192 W
मैक्सिमम करंट: 12 A
मैक्सिमम लोड वेट: 2.2 kg
मोटर KV वैल्यू: 500 KV
सिग्नल फ़्रीक्वेंसी: PWM, 1–2 ms, 50 Hz
डाइमेंशन: 95.8 × 76.95 mm
वेट: 210 g
केबल की लंबाई: 150 cm
केबल का डायमीटर: 7 mm
रोटेशन डायरेक्शन: CW / CCW
सही माहौल: फ्रेशवाटर / सीवाटर
U2 Mini अंडरवॉटर थ्रस्टर उपयोग वीडियो ट्यूटोरियल (ESC के साथ / बिना ESC)


डायमेंशन ड्रॉइंग

APISQUEEN U2 मिनी अंडरवाटर प्रोपल्शन 3 डी ड्राइंग डाउनलोड
PWM के बारे में
PWM का पूरा नाम Pulse Width Modulation (पल्स विड्थ मॉड्यूलेशन) है। इसे ड्यूटी साइकिल सिग्नल भी कहा जाता है। यह कुल सिग्नल अवधि की तुलना में हाई लेवल सिग्नल की अवधि के अनुपात को दर्शाता है।
2ms की कुल PWM अवधि के लिए:
-
1.5ms – मोटर बंद
-
1.5–2ms – आगे की दिशा में रोटेशन
-
1.5–1ms – पीछे की दिशा में रोटेशन
डायग्राम के अनुसार, जब PWM 75% (1.5ms) होता है, तो मोटर घूमना बंद कर देती है। जब PWM 50% (1ms) होता है, तो मोटर रिवर्स दिशा में घूमती है। वहीं, PWM 100% (2ms) होने पर मोटर आगे की दिशा में घूमती है।
ESC केवल मोटर को आगे और पीछे घुमाने का काम ही नहीं करता, बल्कि PWM की ड्यूटी साइकिल के अनुसार मोटर की गति को भी नियंत्रित कर सकता है।
जब PWM सिग्नल धीरे-धीरे 75% से 50% तक बदलता है, तो मोटर रुकने की स्थिति से धीरे-धीरे रिवर्स दिशा में तेज होती जाती है और अधिकतम रिवर्स स्पीड तक पहुँचती है। इसी तरह, जब PWM सिग्नल 75% से 100% तक बढ़ता है, तो मोटर धीरे-धीरे आगे की दिशा में तेज होती है और अधिकतम फॉरवर्ड स्पीड तक पहुँचती है।
दूसरे शब्दों में, PWM एक ऐसा सिग्नल है जिसे लगातार बदला जा सकता है और इसकी प्रभावी कंट्रोल रेंज 50% से 100% तक होती है।
PWM सिग्नल की फ्रीक्वेंसी 50Hz, 100Hz, 200Hz, 500Hz आदि हो सकती है। कंट्रोल फ्रीक्वेंसी जितनी अधिक होगी, सिग्नल की अवधि उतनी ही कम होगी और कंट्रोल इंटरवल भी छोटा होगा। इससे ESC और मोटर की प्रतिक्रिया तेज होती है।
इसके विपरीत, कम फ्रीक्वेंसी पर सिग्नल की अवधि और कंट्रोल इंटरवल अधिक होते हैं, जिससे ESC और मोटर की प्रतिक्रिया धीमी हो जाती है।
एकल U2 थ्रस्टर परीक्षण तालिका

अक्सर पूछे जाने वाले प्रश्न (FAQ)
Q1: CW और CCW वर्ज़न में क्या अंतर है?
पानी के अंदर प्रणोदन सीडब्ल्यू और सीसीडब्ल्यू विवरण
Q2: अंडरवॉटर थ्रस्टर को नियंत्रित करने के लिए Raspberry Pi 4B से ESC को PWM सिग्नल कैसे भेजें?
मैं अंडरवाटर थ्रस्टर को नियंत्रित करने के लिए ईएससी को पीडब्लूएम सिग्नल भेजने के लिए रास्पबेरी पाई 4बी का उपयोग कैसे कर सकता हूं?
कोड उदाहरण:
import pigpio
import time

pi = pigpio.pi()  # pigpio ऑब्जेक्ट बनाएँ

LED_PIN = 18  # GPIO पोर्ट निर्धारित करें
PWM_FREQUENCY = 50  # PWM फ्रीक्वेंसी Hz में निर्धारित करें
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)  # 75/1000 = 7.5%
time.sleep(3)  # अनलॉक करने के लिए 3 सेकंड की देरी

pi.set_PWM_dutycycle(LED_PIN, 100)
# आगे की दिशा में रोटेशन: 7.5%–10% ड्यूटी साइकिल
# ड्यूटी साइकिल जितनी अधिक होगी, फॉरवर्ड स्पीड उतनी अधिक होगी
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# रिवर्स रोटेशन: मान 5% के जितना करीब होगा,
# रिवर्स स्पीड उतनी अधिक होगी
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# मोटर बंद करें
time.sleep(5)
Q3: U2 Mini के लिए उपयुक्त और संगत उपकरणों का चयन कैसे करें?
APISQUEEN U2 Mini अंडरवॉटर थ्रस्टर के लिए अनुशंसित एक्सेसरीज़: ESC, BEC और रिमोट कंट्रोलर गाइड

