
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Prezzo normale
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
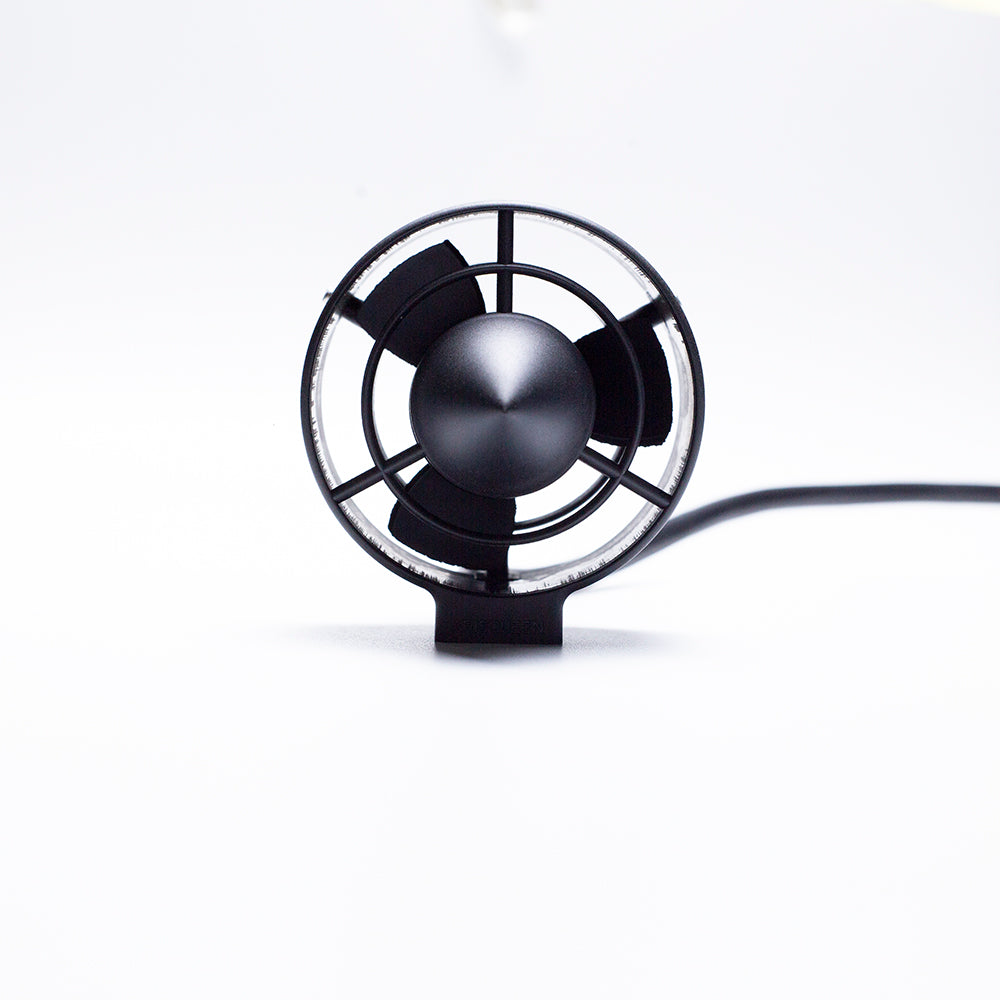
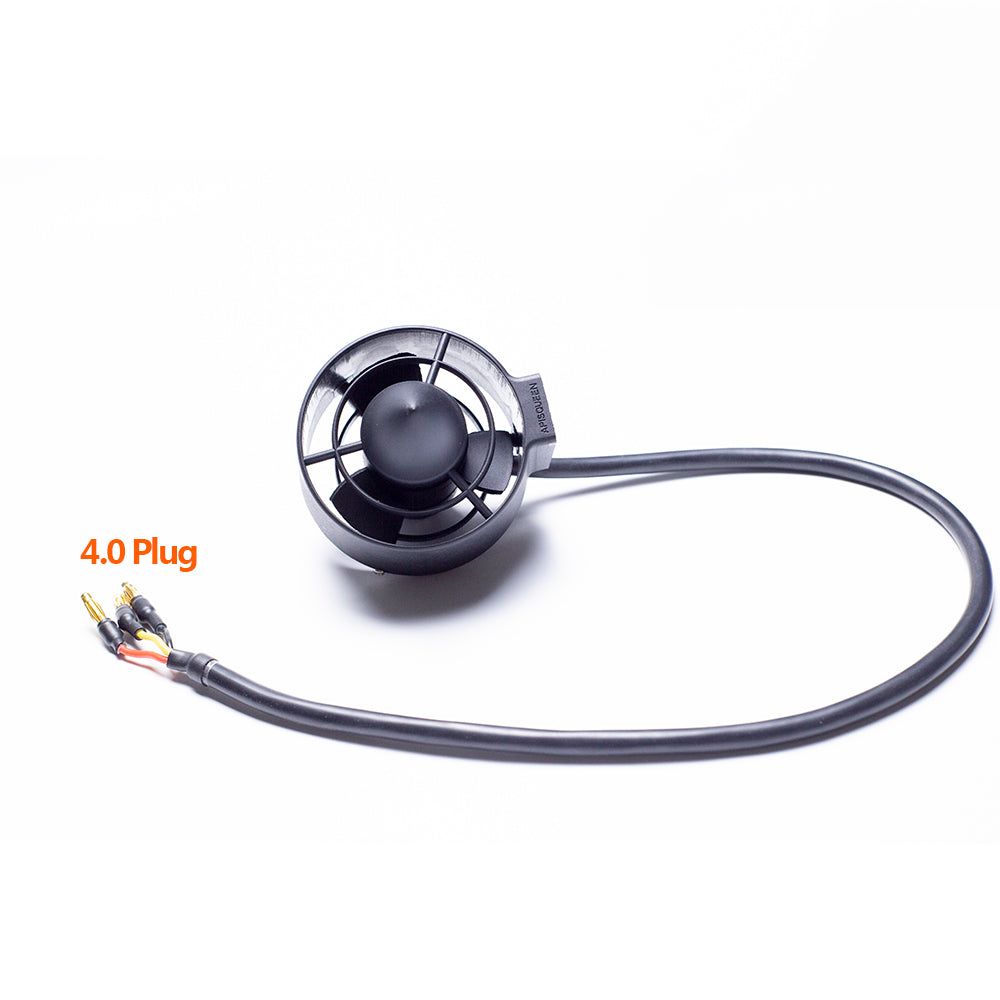
APISQUEEN U2 Mini – Propulsore subacqueo brushless da 130W
APISQUEEN U2 Mini è un propulsore subacqueo brushless compatto, progettato per piccoli ROV, robot subacquei e altri sistemi di propulsione acquatica di dimensioni ridotte.
Funziona con una tensione di 12–16V e fornisce una potenza massima di 130W con una corrente massima di 8A. La struttura compatta, il peso ridotto e le nervature protettive lo rendono ideale per applicazioni subacquee con spazio di installazione limitato.
Disponibile nelle versioni CW (rotazione oraria) e CCW (rotazione antioraria), U2 Mini può essere integrato in sistemi di propulsione con più propulsori, utilizzando un ESC compatibile e un segnale di controllo PWM.
Caratteristiche
-
Il propulsore subacqueo brushless U2 Mini è realizzato con uno stampo aperto monoblocco e materiali compositi resistenti alla corrosione e all'ossidazione, adatti all'utilizzo in acqua di mare.
-
Basso consumo energetico e alta efficienza.
-
Le nervature protettive anteriori e posteriori impediscono efficacemente l'ingresso di corpi estranei.
-
Dotato di un motore da 500KV ad alta velocità di rotazione.
-
Supporta una tensione massima di 16V (batteria LiPo 4S).
Specifiche tecniche di U2 Mini
Esempio: U2 Mini
Tipo di motore: Motore CC senza spazzole
Tensione di funzionamento: 12–16 V
Batteria compatibile: Batteria ai polimeri di litio (LiPo) 3–4S
Potenza massima: 192 W
Corrente massima: 12 A
Peso massimo del carico: 2,2 kg
Valore kV del motore: 500 kV
Frequenza del segnale: PWM, 1–2 ms, 50 Hz
Dimensioni: 95,8 × 76,95 mm
Peso: 210 g
Lunghezza del cavo: 150 cm
Diametro del cavo: 7 mm
Direzione di rotazione: Oraria / Antioraria
Ambiente adatto: Acqua dolce / Acqua di mare
Video tutorial sull'utilizzo del propulsore subacqueo U2 Mini (con o senza ESC)


Disegno dimensionale

Scarica il disegno 3D APISQUEEN U2 mini propulsione subacquea
INFORMAZIONI SUL PWM
PWM è l'abbreviazione di Pulse Width Modulation (modulazione di larghezza di impulso). È anche chiamato segnale a ciclo di lavoro e indica il rapporto tra la durata del livello alto e il periodo totale del segnale.
Con un periodo PWM totale di 2ms:
-
1,5ms: motore fermo
-
Da 1,5 a 2ms: rotazione in avanti
-
Da 1,5 a 1ms: rotazione all'indietro
Come mostrato nel diagramma, quando il PWM è al 75% (1,5ms), il motore si arresta. Quando è al 50% (1ms), il motore gira in senso inverso, mentre al 100% (2ms) gira in avanti.
L'ESC non si limita a controllare la rotazione in avanti e all'indietro, ma può anche regolare la velocità del motore in base al valore del ciclo di lavoro del segnale PWM.
Quando il segnale PWM passa gradualmente dal 75% al 50%, il motore accelera progressivamente in retromarcia, partendo da fermo fino a raggiungere la velocità massima. Allo stesso modo, quando il segnale passa dal 75% al 100%, il motore accelera progressivamente in avanti fino alla velocità massima.
In altre parole, il PWM è un segnale regolabile in modo continuo, con un intervallo di controllo effettivo compreso tra il 50% e il 100%.
La frequenza del segnale PWM può essere di 50Hz, 100Hz, 200Hz, 500Hz e così via. Maggiore è la frequenza di controllo, più breve sarà il periodo del segnale e più ridotto sarà l'intervallo di controllo, consentendo una risposta più rapida dell'ESC e del motore.
Al contrario, una frequenza più bassa comporta un periodo più lungo, intervalli di controllo maggiori e una risposta più lenta dell'ESC e del motore.
Tabella dei test del singolo propulsore U2


FAQ – Domande frequenti
D1: Qual è la differenza tra la versione CW e quella CCW?
Descrizione della propulsione subacquea in senso orario e antiorario
D2: Come posso utilizzare un Raspberry Pi 4B per inviare un segnale PWM a un ESC e controllare un propulsore subacqueo?
Esempio di codice:
import pigpio
import time

pi = pigpio.pi()  # Crea un oggetto pigpio

LED_PIN = 18  # Definisce la porta GPIO
PWM_FREQUENCY = 50  # Definisce la frequenza PWM in Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)  # 75/1000 = 7,5%
time.sleep(3)  # Attesa di 3 secondi per lo sblocco

pi.set_PWM_dutycycle(LED_PIN, 100)
# Rotazione in avanti: ciclo di lavoro dal 7,5% al 10%
# Maggiore è il valore, maggiore è la velocità in avanti
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Rotazione inversa: più il valore si avvicina al 5%,
# maggiore sarà la velocità di rotazione all'indietro
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Arresto del motore
time.sleep(5)
D3: Come scegliere gli accessori compatibili con U2 Mini?

