
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Reguliere prijs
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
APISQUEEN U2 Mini 130W borstelloze onderwater-thruster
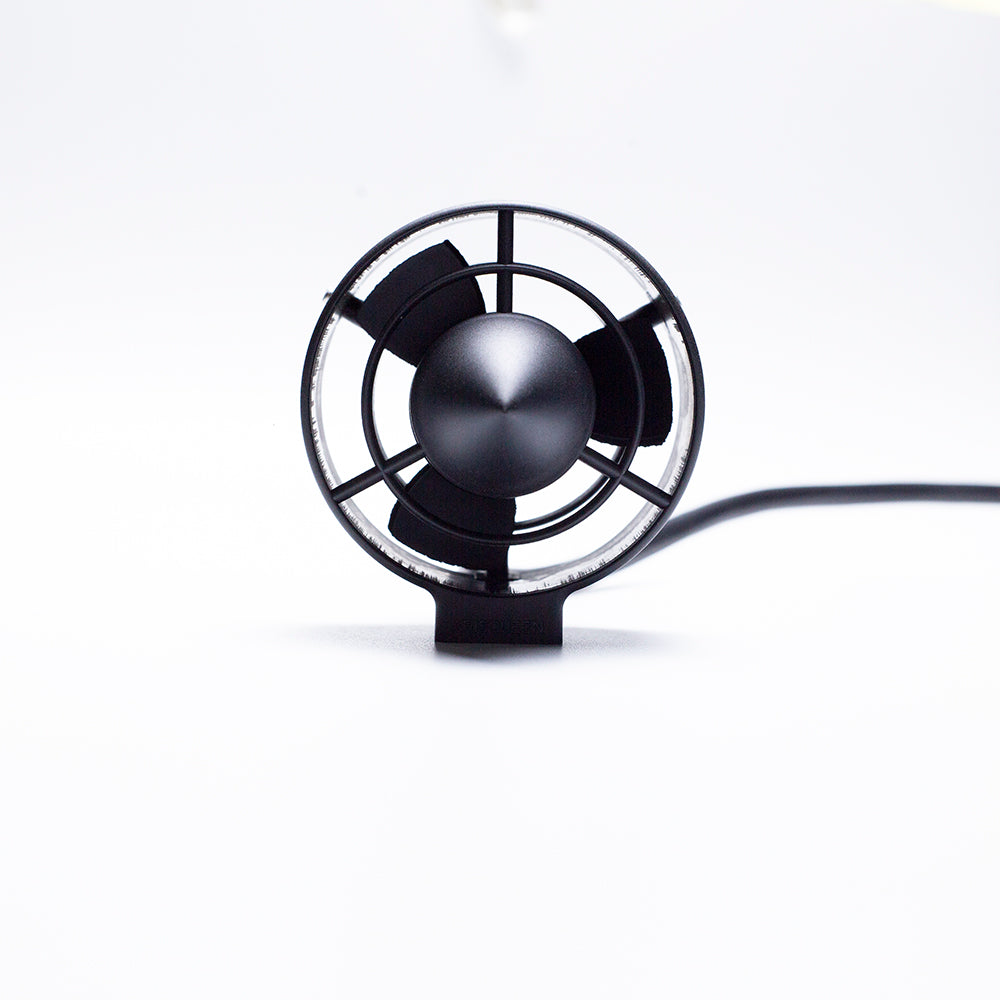
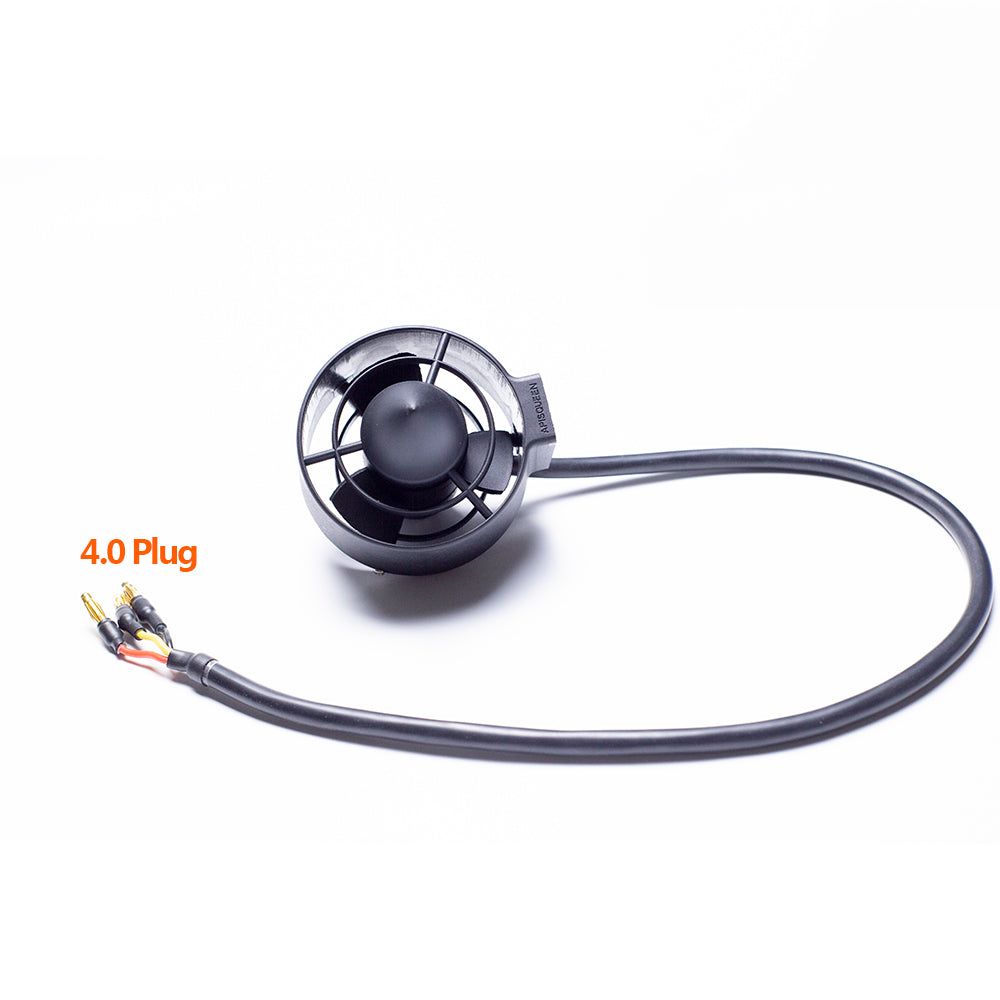
De APISQUEEN U2 Mini is een compacte borstelloze onderwater-thruster, ontworpen voor kleine ROV's, onderwaterrobots en andere compacte onderwatervoortstuwingssystemen.
De U2 Mini werkt op 12–16V en levert een maximaal vermogen van 130W met een maximale stroomsterkte van 8A. Dankzij het compacte ontwerp, het lichte gewicht en de beschermende ribben is deze thruster geschikt voor onderwatertoepassingen met beperkte installatieruimte.
De U2 Mini is verkrijgbaar in CW- en CCW-rotatieversies en kan met een compatibele ESC en PWM-besturing worden geïntegreerd in voortstuwingssystemen met meerdere thrusters.
Productkenmerken
-
De APISQUEEN U2 Mini borstelloze onderwater-thruster heeft een geïntegreerde constructie uit één stuk, vervaardigd met een open matrijs. Het gebruik van composietmaterialen zorgt voor een goede corrosie- en oxidatiebestendigheid, waardoor de thruster geschikt is voor gebruik in zeewater.
-
Laag energieverbruik en een hoog rendement.
-
Beschermende ribben aan de voor- en achterzijde helpen voorkomen dat vreemde voorwerpen de thruster binnendringen.
-
Uitgerust met een 500KV-motor voor een hoog toerental.
-
Ondersteunt een spanning tot 16V (4S LiPo).
Specificaties van de U2 Mini
Voorbeeld: U2 Mini
Motortype: Borstelloze DC-motor
Bedrijfsspanning: 12–16 V
Compatibele batterij: 3–4S lithium-polymeer (LiPo) batterij
Maximaal vermogen: 192 W
Maximale stroom: 12 A
Maximaal belast gewicht: 2,2 kg
Motor kV-waarde: 500 kV
Signaalfrequentie: PWM, 1–2 ms, 50 Hz
Afmetingen: 95,8 × 76,95 mm
Gewicht: 210 g
Kabellengte: 150 cm
Kabeldiameter: 7 mm
Draairichting: Met de klok mee / Tegen de klok in
Geschikte omgeving: Zoetwater / Zeewater
Videohandleiding voor het gebruik van de U2 Mini onderwater-thruster (zonder ESC / met ESC)


Maattekening

APISQUEEN U2 Mini onderwateraandrijving 3D-tekening downloaden
OVER PWM
PWM staat voor Pulse Width Modulation (pulsbreedtemodulatie). Dit signaal geeft de verhouding aan tussen de tijd dat het signaal HIGH is en de totale signaalperiode.
Bij een PWM-periode van 20ms geldt:
-
1,5ms: motor stopt
-
1,5–2ms: voorwaartse rotatie
-
1,5–1ms: achterwaartse rotatie
Zoals in het diagram te zien is, stopt de motor bij een PWM-signaal van 75% (1,5ms), draait hij achteruit bij 50% (1ms) en draait hij vooruit bij 100% (2ms).
Een ESC kan niet alleen de voorwaartse en achterwaartse draairichting van de motor regelen, maar ook het toerental aanpassen door de pulsbreedte van het PWM-signaal te wijzigen.
Wanneer het PWM-signaal geleidelijk verandert van 75% naar 50%, versnelt de motor vanuit stilstand geleidelijk in achterwaartse richting totdat de maximale achterwaartse snelheid is bereikt.
Wanneer het PWM-signaal geleidelijk verandert van 75% naar 100%, versnelt de motor vanuit stilstand in voorwaartse richting totdat de maximale voorwaartse snelheid is bereikt.
PWM is dus een continu instelbaar besturingssignaal met een effectief bereik van 50% tot 100%.
De PWM-signaalfrequentie kan bijvoorbeeld 50Hz, 100Hz, 200Hz of 500Hz bedragen. Hoe hoger de besturingsfrequentie, hoe korter de signaalperiode en het besturingsinterval. Hierdoor reageren de ESC en de motor sneller.
Bij een lagere frequentie zijn de signaalperiode en het besturingsinterval langer, waardoor de responstijd van de ESC en de motor toeneemt.
Testgegevens van één U2-thruster


Veelgestelde vragen (FAQ)
Q1: Wat is het verschil tussen de CW- en CCW-versie?
Beschrijving onderwatervoortstuwing CW en CCWQ2: Hoe kan ik een Raspberry Pi 4B gebruiken om een PWM-signaal naar een ESC te sturen en een onderwater-thruster te besturen?
Hoe stuur ik een PWM-signaal naar ESC met behulp van Raspberry Pi 4B om onderwatermotoren te besturen?import pigpio
import time
pi = pigpio.pi() # pigpio-object aanmaken
LED_PIN = 18 # GPIO-pin instellen
PWM_FREQUENCY = 50 # PWM-frequentie in Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0
pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)
pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3) # 3 seconden wachten om te ontgrendelen
pi.set_PWM_dutycycle(LED_PIN, 100)
# Voorwaartse rotatie: duty cycle 7,5%–10%
# Hoe hoger de waarde, hoe sneller de voorwaartse rotatie.
time.sleep(15)
pi.set_PWM_dutycycle(LED_PIN, 60)
# Achterwaartse rotatie: hoe dichter de duty cycle bij 5% ligt,
# hoe hoger de achterwaartse snelheid.
time.sleep(5)
pi.set_PWM_dutycycle(LED_PIN, 75)
# Motor stoppen
time.sleep(5)Q3: Hoe kies ik compatibele apparatuur voor de U2 Mini?

