
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
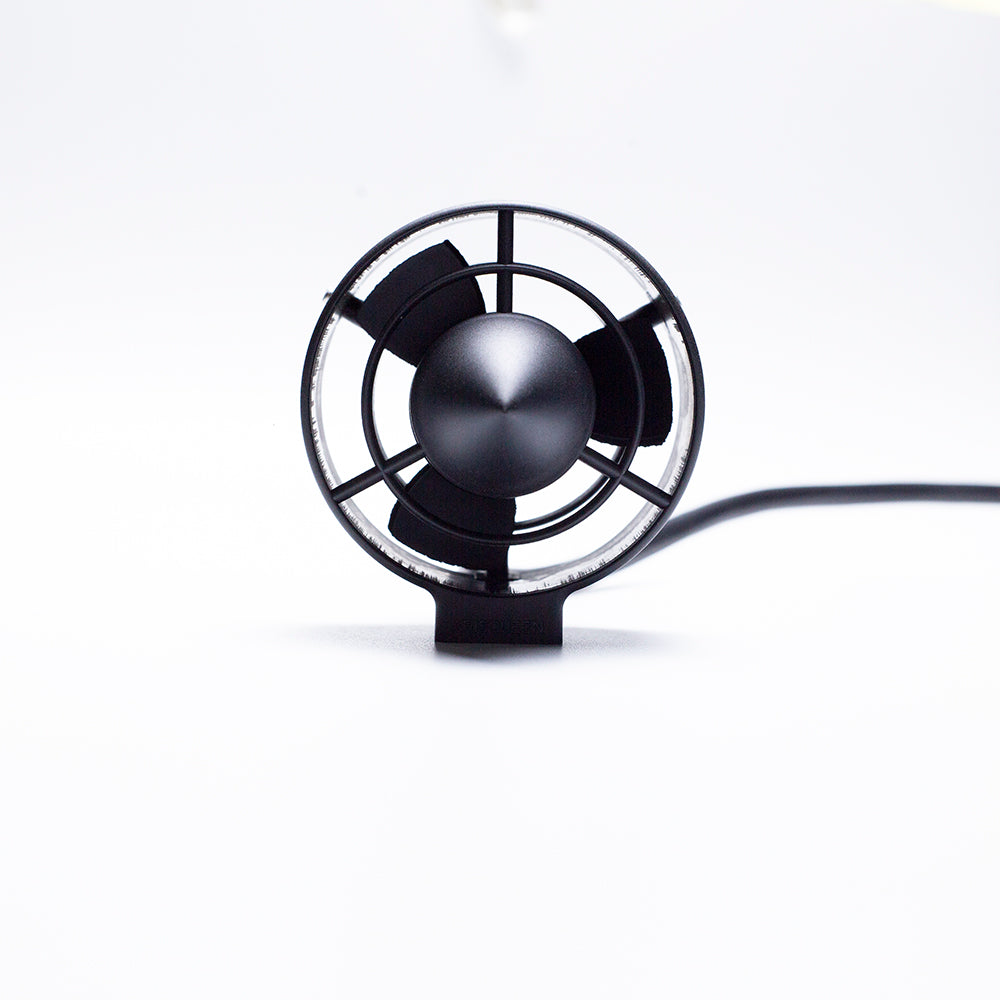 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
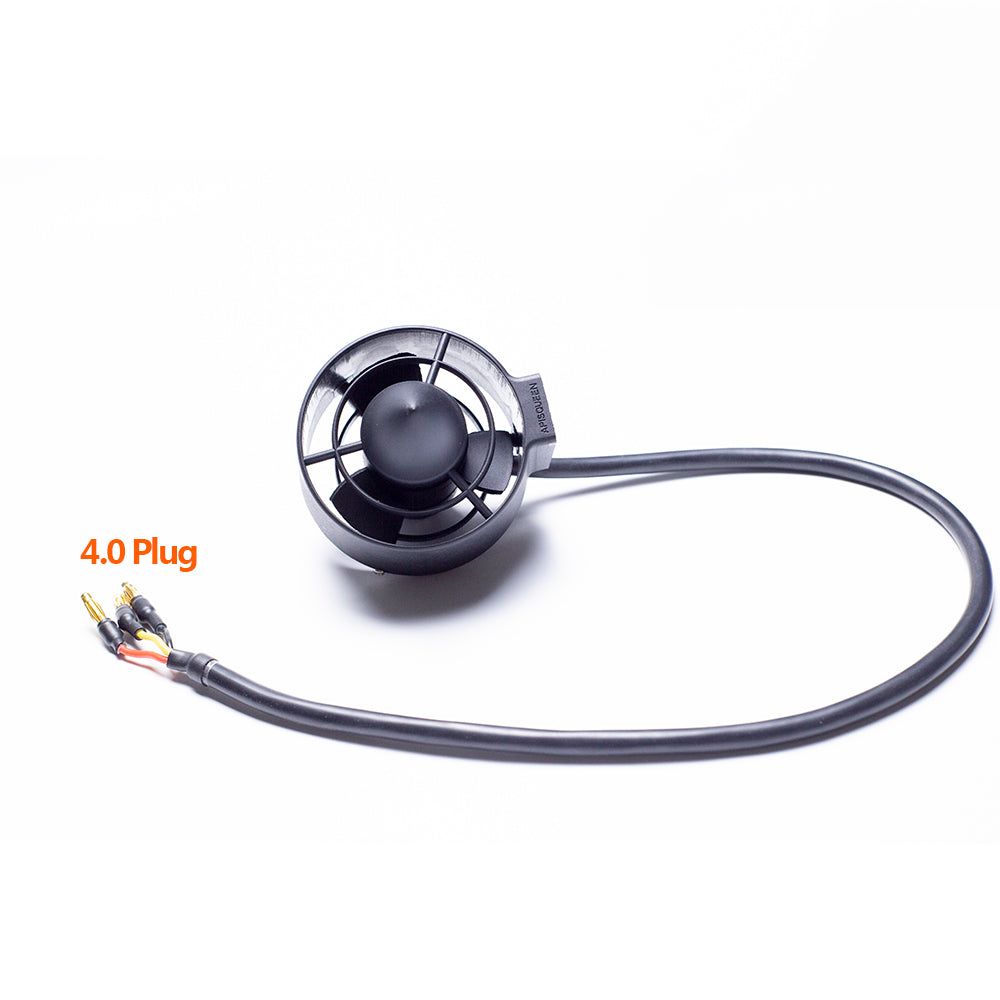 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Preço normal
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
APISQUEEN U2 Mini 130W – Propulsor Subaquático Brushless
O APISQUEEN U2 Mini é um propulsor subaquático brushless compacto, desenvolvido para pequenos ROVs, robôs subaquáticos e outros sistemas compactos de propulsão aquática.
Operando com tensão de 12–16V, o U2 Mini fornece potência máxima de 130W e corrente máxima de 8A. Sua estrutura compacta, peso leve e nervuras de proteção tornam esse propulsor adequado para aplicações subaquáticas com espaço de instalação limitado.
Disponível nas versões de rotação CW e CCW, o U2 Mini pode ser integrado a sistemas de propulsão com múltiplos propulsores, utilizando um ESC compatível e sinal de controle PWM.
Características do Produto
-
O propulsor subaquático brushless U2 Mini possui uma estrutura moldada em peça única, fabricada com materiais compostos que oferecem resistência à corrosão e à oxidação, permitindo seu uso em ambientes de água salgada.
-
Baixo consumo de energia e alta eficiência.
-
Possui nervuras de proteção na parte dianteira e traseira, que ajudam a impedir a entrada de objetos estranhos.
-
Equipado com motor de 500KV, proporcionando alta velocidade de rotação.
-
Suporta tensão de até 16V (4S LiPo).
Especificações do U2 Mini
Exemplo: U2 Mini
Tipo de motor: Motor CC sem escovas
Tensão de operação: 12–16 V
Bateria compatível: Bateria de polímero de lítio (LiPo) 3–4S
Potência máxima: 192 W
Corrente máxima: 12 A
Peso máximo da carga: 2,2 kg
Valor KV do motor: 500 KV
Frequência do sinal: PWM, 1–2 ms, 50 Hz
Dimensões: 95,8 × 76,95 mm
Peso: 210 g
Comprimento do cabo: 150 cm
Diâmetro do cabo: 7 mm
Sentido de rotação: CW / CCW
Ambiente adequado: Água doce / Água salgada
Tutorial em Vídeo de Uso do Propulsor Subaquático U2 Mini (Sem ESC / Com ESC)


Desenho Dimensional

Baixar desenho 3D de propulsão subaquática APISQUEEN U2 Mini
SOBRE PWM
PWM é a abreviação de Pulse Width Modulation (Modulação por Largura de Pulso). É um sinal que indica a proporção entre o tempo em nível alto (HIGH) e o período total do sinal.
Considerando um período PWM de 20ms:
-
1,5ms: motor parado
-
1,5–2ms: rotação para frente
-
1,5–1ms: rotação reversa
Conforme mostrado no diagrama, quando o sinal PWM é de 75% (1,5ms), o motor para de girar. Com 50% (1ms), o motor gira no sentido reverso e, com 100% (2ms), gira para frente.
O ESC não apenas controla a rotação para frente e para trás, mas também permite ajustar a velocidade do motor por meio da alteração da largura do pulso PWM.
Quando o sinal PWM diminui gradualmente de 75% para 50%, o motor começa a girar no sentido reverso a partir da posição de parada, acelerando progressivamente até atingir a velocidade reversa máxima.
Da mesma forma, quando o sinal PWM aumenta gradualmente de 75% para 100%, o motor acelera a partir da posição de parada no sentido para frente, até atingir a velocidade máxima.
Ou seja, o PWM é um sinal que pode ser ajustado continuamente, com uma faixa de controle efetiva de 50% a 100%.
A frequência do sinal PWM pode ser de 50Hz, 100Hz, 200Hz ou 500Hz, entre outras opções. Quanto maior a frequência de controle, menor será o período do sinal e o intervalo de controle, resultando em uma resposta mais rápida do ESC e do motor.
Por outro lado, uma frequência mais baixa aumenta o período do sinal e o intervalo de controle, tornando a resposta do ESC e do motor mais lenta.
Tabela de Teste de um Único Propulsor U2


Perguntas Frequentes (FAQ)
Q1: Qual é a diferença entre as versões CW e CCW?
Descrição da propulsão subaquática CW e CCW
Q2: Como utilizar um Raspberry Pi 4B para enviar um sinal PWM a um ESC e controlar um propulsor subaquático?
Como enviar sinal PWM para ESC usando Raspberry Pi 4B para controlar propulsores subaquáticos?
Código de exemplo:
import pigpio
import time

pi = pigpio.pi()  # Criar objeto pigpio

LED_PIN = 18  # Definir o pino GPIO
PWM_FREQUENCY = 50  # Frequência PWM em Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3)  # Aguardar 3 segundos para desbloqueio

pi.set_PWM_dutycycle(LED_PIN, 100)
# Rotação para frente: ciclo de trabalho de 7,5%–10%
# Quanto maior o valor, maior a velocidade de rotação para frente.
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Rotação reversa: quanto mais próximo de 5%,
# maior será a velocidade de rotação reversa.
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Parar o motor
time.sleep(5)
Q3: Como escolher equipamentos compatíveis com o U2 Mini?


