
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Обычная цена
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
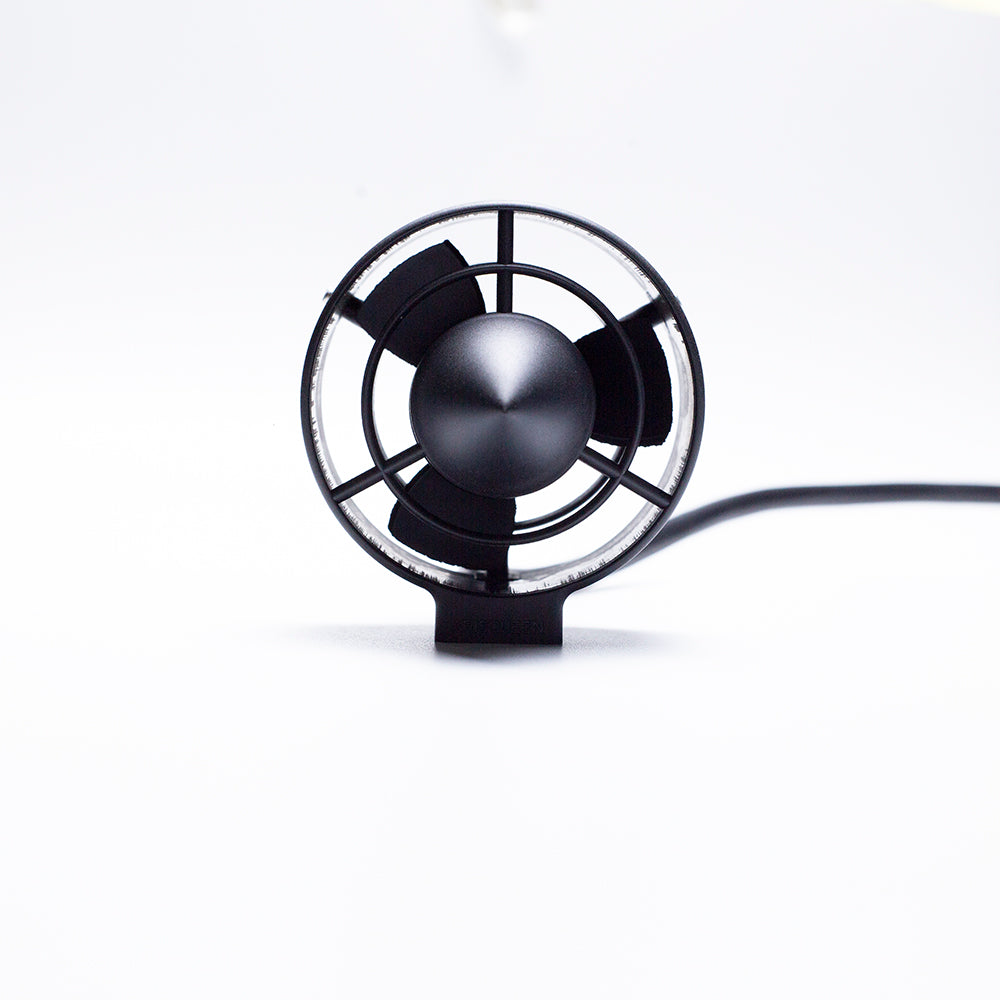
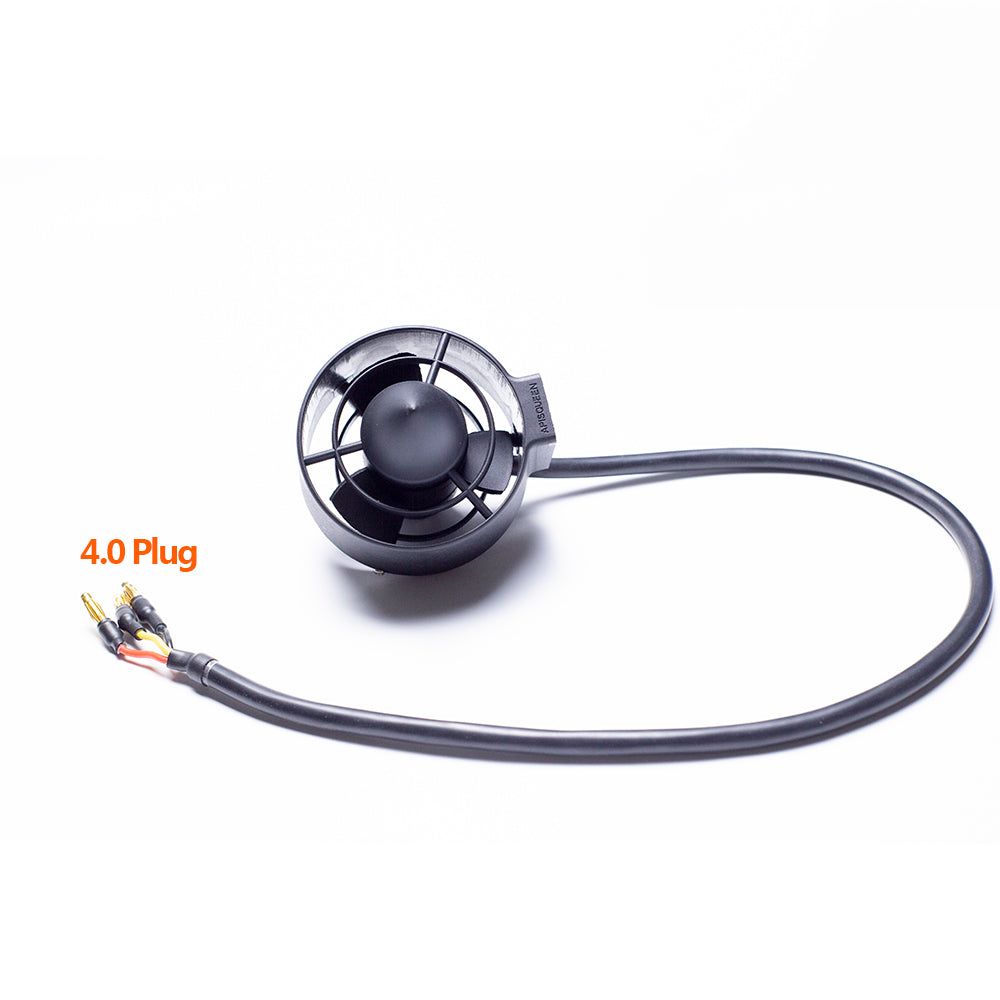
APISQUEEN U2 Mini 130W — Бесколлекторный подводный движитель
APISQUEEN U2 Mini — это компактный бесколлекторный подводный движитель, разработанный для небольших ROV, подводных роботов и других компактных подводных двигательных систем.
Устройство работает при напряжении 12–16 В, обеспечивает максимальную мощность 130 Вт и максимальный ток 8 А. Компактная конструкция, небольшой вес и защитные ребра делают его подходящим для подводных применений с ограниченным пространством для установки.
Доступны версии с вращением CW и CCW. U2 Mini можно интегрировать в многодвигательные системы с помощью совместимого ESC и управляющего сигнала PWM.
Особенности
-
Бесколлекторный подводный движитель U2 Mini имеет цельную конструкцию, изготовленную методом литья в открытой форме. Композитные материалы обеспечивают устойчивость к коррозии и окислению, благодаря чему устройство подходит для использования в морской воде.
-
Низкое энергопотребление и высокая эффективность.
-
Защитные ребра спереди и сзади эффективно препятствуют попаданию посторонних предметов внутрь устройства.
-
Оснащен двигателем 500KV, обеспечивающим высокую скорость вращения.
-
Поддерживает напряжение до 16 В (4S LiPo).
Технические характеристики U2 Mini
Пример: U2 Mini
Тип двигателя: Бесщеточный двигатель постоянного тока
Рабочее напряжение: 12–16 В
Совместимые батареи: Литий-полимерные (LiPo) батареи 3–4S
Максимальная мощность: 192 Вт
Максимальный ток: 12 А
Максимальная нагрузка: 2,2 кг
Значение KV двигателя: 500 KV
Частота сигнала: ШИМ, 1–2 мс, 50 Гц
Размеры: 95,8 × 76,95 мм
Вес: 210 г
Длина кабеля: 150 см
Диаметр кабеля: 7 мм
Направление вращения: по часовой стрелке / против часовой стрелки
Подходящая среда: Пресная вода / Морская вода
Видеоинструкция по использованию подводного движителя U2 Mini (без ESC / с ESC)


Чертеж с размерами

Скачать 3D-чертеж подводной установки APISQUEEN U2 Mini
О PWM
PWM — это сокращение от Pulse Width Modulation (широтно-импульсная модуляция). Данный сигнал показывает отношение времени высокого уровня (HIGH) к полной длительности периода сигнала.
При периоде PWM 20 мс:
-
1,5 мс — остановка двигателя
-
1,5–2 мс — вращение вперед
-
1,5–1 мс — вращение назад
Как показано на диаграмме, при значении PWM 75% (1,5 мс) двигатель останавливается, при 50% (1 мс) вращается в обратном направлении, а при 100% (2 мс) вращается вперед.
ESC не только управляет направлением вращения двигателя, но и позволяет регулировать его скорость путем изменения ширины импульса PWM.
Когда сигнал PWM постепенно изменяется с 75% до 50%, двигатель начинает вращаться в обратном направлении из состояния покоя и постепенно ускоряется до достижения максимальной скорости обратного вращения.
Когда сигнал PWM постепенно изменяется с 75% до 100%, двигатель начинает вращаться вперед из состояния покоя и постепенно ускоряется до достижения максимальной скорости прямого вращения.
Таким образом, PWM — это сигнал с плавной регулировкой, эффективный диапазон которого составляет от 50% до 100%.
Частота сигнала PWM может составлять 50 Гц, 100 Гц, 200 Гц или 500 Гц и т. д. Чем выше частота управления, тем короче период сигнала и интервал управления, что обеспечивает более быструю реакцию ESC и двигателя.
И наоборот, при более низкой частоте период сигнала и интервал управления увеличиваются, поэтому реакция ESC и двигателя становится медленнее.
Таблица испытаний одного движителя U2


Часто задаваемые вопросы (FAQ)
Q1: В чем разница между версиями CW и CCW?
Описание подводных движителей по часовой и против часовой стрелкиQ2: Как использовать Raspberry Pi 4B для отправки сигнала PWM на ESC и управления подводным движителем?
Как отправить сигнал ШИМ на ESC с помощью Raspberry Pi 4B для управления подводными двигателями?Пример кода:
import pigpio
import time

pi = pigpio.pi()  # Создание объекта pigpio

LED_PIN = 18  # Определение номера GPIO
PWM_FREQUENCY = 50  # Частота PWM в Гц
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3)  # Ожидание 3 секунд для разблокировки

pi.set_PWM_dutycycle(LED_PIN, 100)
# Вращение вперед: коэффициент заполнения 7,5%–10%
# Чем выше значение, тем быстрее вращение вперед.
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Вращение назад: чем ближе коэффициент заполнения к 5%,
# тем выше скорость обратного вращения.
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Остановка двигателя
time.sleep(5)
Q3: Как выбрать совместимое оборудование для U2 Mini?


