
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
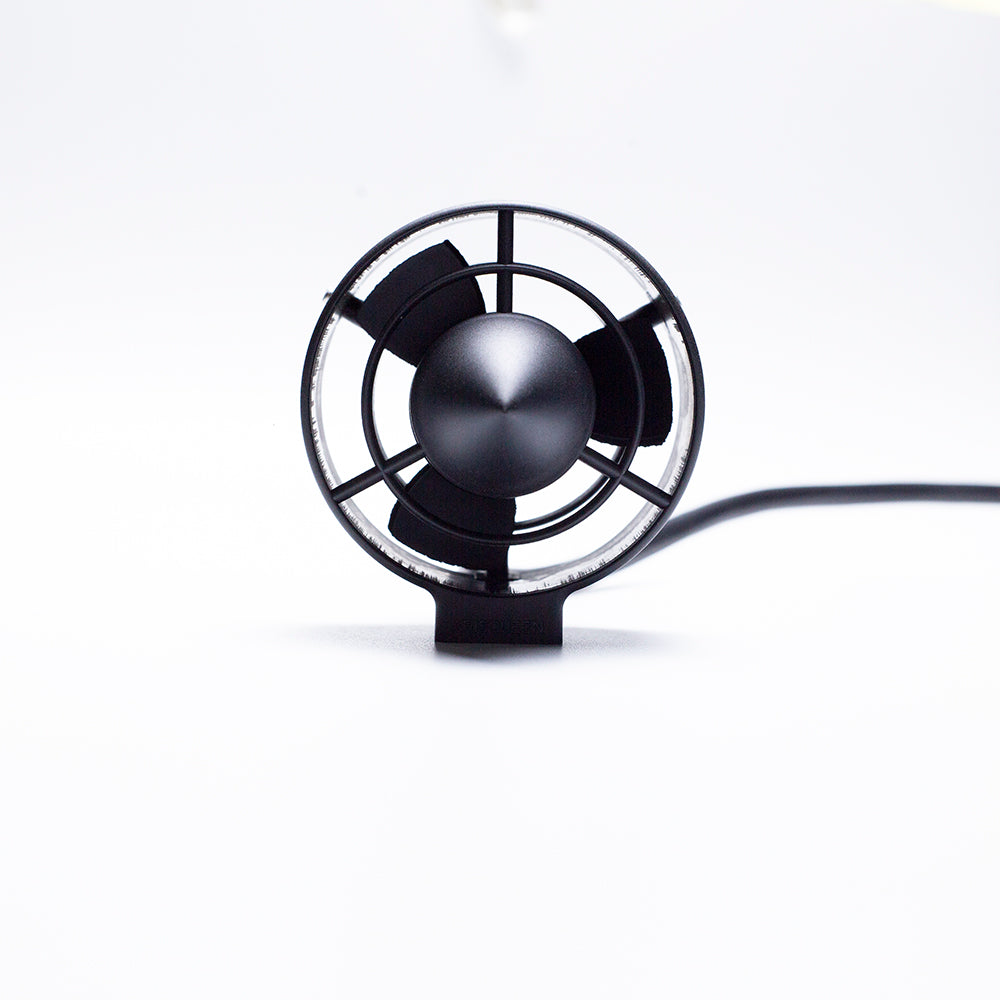 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
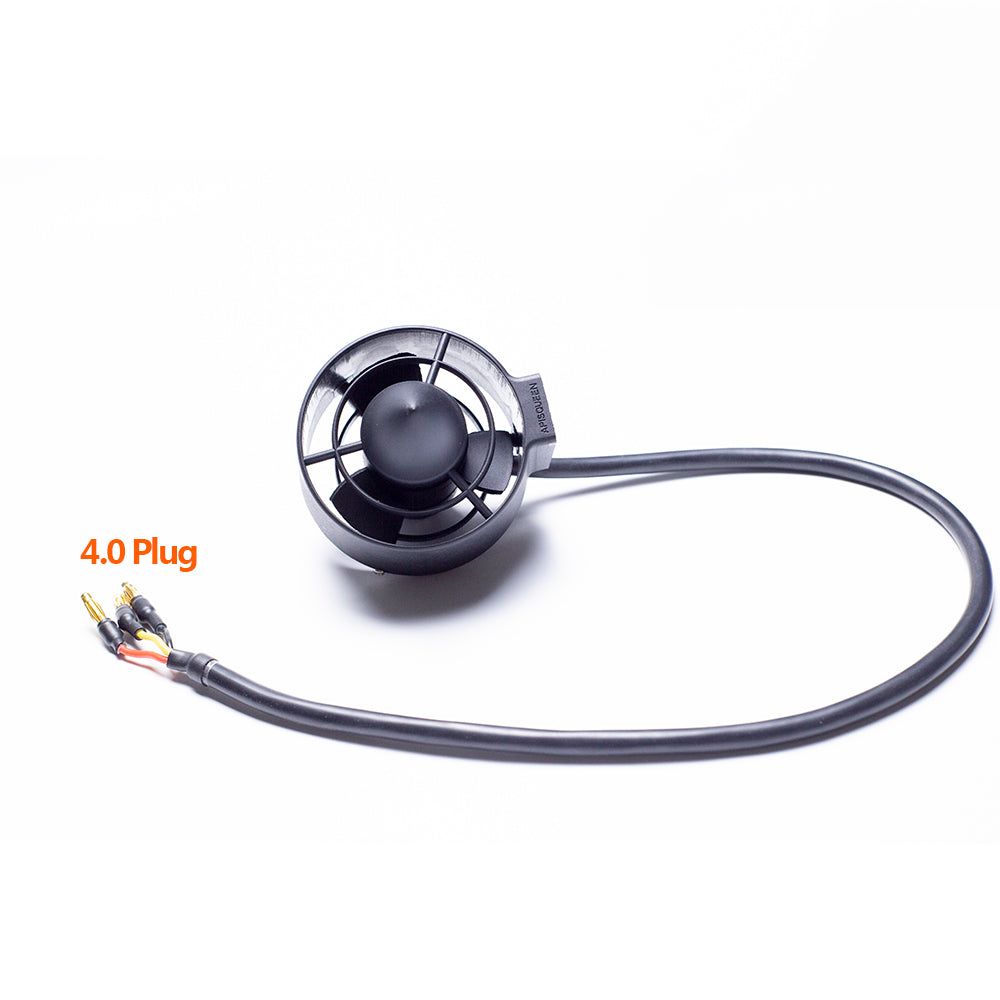 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Regular price
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
Підводний рушій APISQUEEN U2 Mini 130W з безщітковим двигуном
APISQUEEN U2 Mini — це компактний підводний рушій із безщітковим двигуном, розроблений для невеликих ROV, підводних роботів та інших компактних підводних рушійних систем.
Працюючи при напрузі 12–16 В, U2 Mini забезпечує потужність до 130 Вт і максимальний струм 8 А. Компактна конструкція, невелика вага та захисні ребра роблять його придатним для підводних застосувань з обмеженим простором.
Модель доступна з напрямками обертання CW і CCW та може інтегруватися в багатодвигунові рушійні системи за допомогою сумісного ESC і керувального сигналу PWM.
Особливості
-
Підводний рушій U2 Mini має цільну конструкцію, виготовлену за технологією лиття у відкриту прес-форму. Використання композитних матеріалів забезпечує стійкість до корозії та окислення, що дозволяє використовувати його в морській воді.
-
Низьке енергоспоживання та висока ефективність.
-
Захисні ребра спереду та ззаду ефективно запобігають потраплянню сторонніх предметів усередину.
-
Оснащений двигуном 500KV із високою швидкістю обертання.
-
Підтримує напругу до 16 В (4S LiPo).
Технічні характеристики U2 Mini
Приклад: U2 Mini
Тип двигуна: Безщітковий двигун постійного струму
Робоча напруга: 12–16 В
Сумісний акумулятор: Літій-полімерний (LiPo) акумулятор 3–4S
Максимальна потужність: 192 Вт
Максимальний струм: 12 А
Максимальна вага навантаження: 2,2 кг
Значення kV двигуна: 500 кВ
Частота сигналу: ШІМ, 1–2 мс, 50 Гц
Розміри: 95,8 × 76,95 мм
Вага: 210 г
Довжина кабелю: 150 см
Діаметр кабелю: 7 мм
Напрямок обертання: За годинниковою стрілкою / Проти годинникової стрілки
Підходяще середовище: Прісна вода / Морська вода
Відеоінструкція з використання підводного рушія U2 Mini (без ESC / з ESC)


Креслення з розмірами

APISQUEEN U2 mini Underwater Propulsion 3 D Drawing Download
ЩО ТАКЕ PWM?
PWM (Pulse Width Modulation) — це широтно-імпульсна модуляція. Її також називають сигналом коефіцієнта заповнення. Вона визначає частку часу, протягом якого сигнал перебуває на високому рівні, відносно загального періоду сигналу.
Повний період сигналу PWM становить 2 мс: 1,5 мс — зупинка, 1,5–2 мс — обертання вперед, 1,5–1 мс — обертання назад.
Як видно зі схеми, коли значення PWM становить 75% (1,5 мс), двигун зупиняється. При 50% (1 мс) двигун обертається у зворотному напрямку, а при 100% (2 мс) — у прямому напрямку.
ESC не лише забезпечує обертання двигуна вперед і назад, але й дозволяє регулювати швидкість обертання за допомогою зміни коефіцієнта заповнення PWM.
Коли сигнал PWM поступово змінюється від 75% до 50%, двигун починає обертатися у зворотному напрямку зі стану спокою та поступово прискорюється до максимальної швидкості.
Коли сигнал PWM поступово змінюється від 75% до 100%, двигун плавно прискорюється від зупинки до максимальної швидкості обертання вперед.
Іншими словами, PWM — це сигнал керування, значення якого можна безперервно змінювати. Його ефективний діапазон становить від 50% до 100%.
Частота сигналу PWM може становити 50 Гц, 100 Гц, 200 Гц або 500 Гц тощо. Чим вища частота керування, тим коротший період і менший інтервал керування, що забезпечує швидшу реакцію ESC і двигуна.
І навпаки, зі зниженням частоти керування період та інтервал керування збільшуються, а швидкість реакції ESC і двигуна зменшується.
Таблиця випробувань одного рушія U2

Поширені запитання (FAQ)
П1: У чому різниця між версіями CW і CCW?
ОПИС НАПРЯМКІВ ОБЕРТАННЯ CW І CCW ПІДВОДНИХ РУШІЇВ
П2: Як використовувати Raspberry Pi 4B для надсилання сигналу PWM на ESC і керування підводним рушієм?
How can I use a Raspberry Pi 4B to send a PWM signal to an ESC to control an underwater thruster?
Приклад коду:
import pigpio
import time

pi = pigpio.pi()  # Створення об'єкта pigpio
LED_PIN = 18  # Визначення GPIO-порту
PWM_FREQUENCY = 50  # Частота PWM у Гц
PWM_range = 1000
PWM_DUTYCYCLE = 0  # Значення коефіцієнта заповнення PWM

pi.set_mode(LED_PIN, pigpio.OUTPUT)  # Налаштування GPIO як виходу
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)  # Встановлення частоти PWM
pi.set_PWM_range(LED_PIN, PWM_range)  # Встановлення діапазону 1000

pi.set_PWM_dutycycle(LED_PIN, 75)  # Коефіцієнт заповнення: 75/1000 = 7,5%
time.sleep(3)  # Очікування 3 секунди для розблокування

pi.set_PWM_dutycycle(LED_PIN, 100)
# Обертання вперед: 7,5–10%
# Чим більше значення, тим вища швидкість обертання вперед
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Обертання назад: чим ближче значення до 5%,
# тим вища швидкість обертання назад
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Нейтральне положення
time.sleep(5)
П3: Як вибрати сумісне обладнання для U2 Mini?

