
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Regular price
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
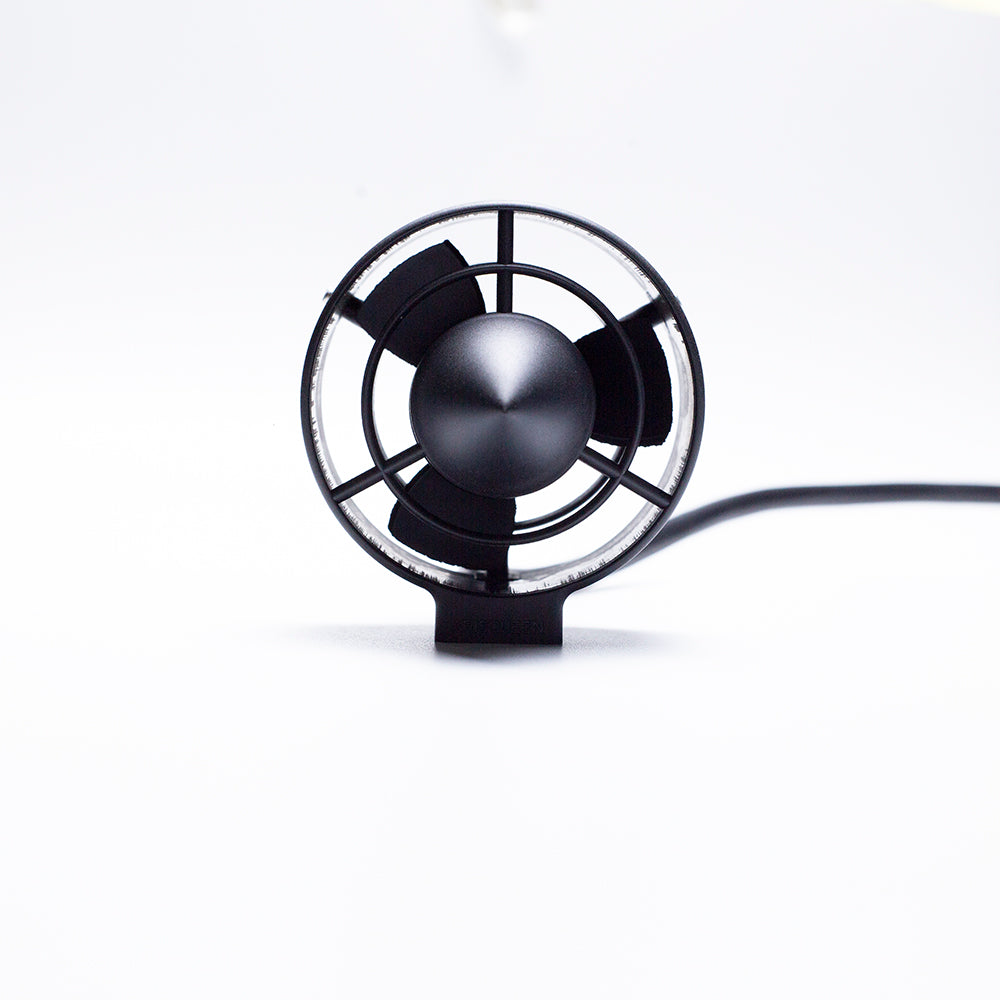
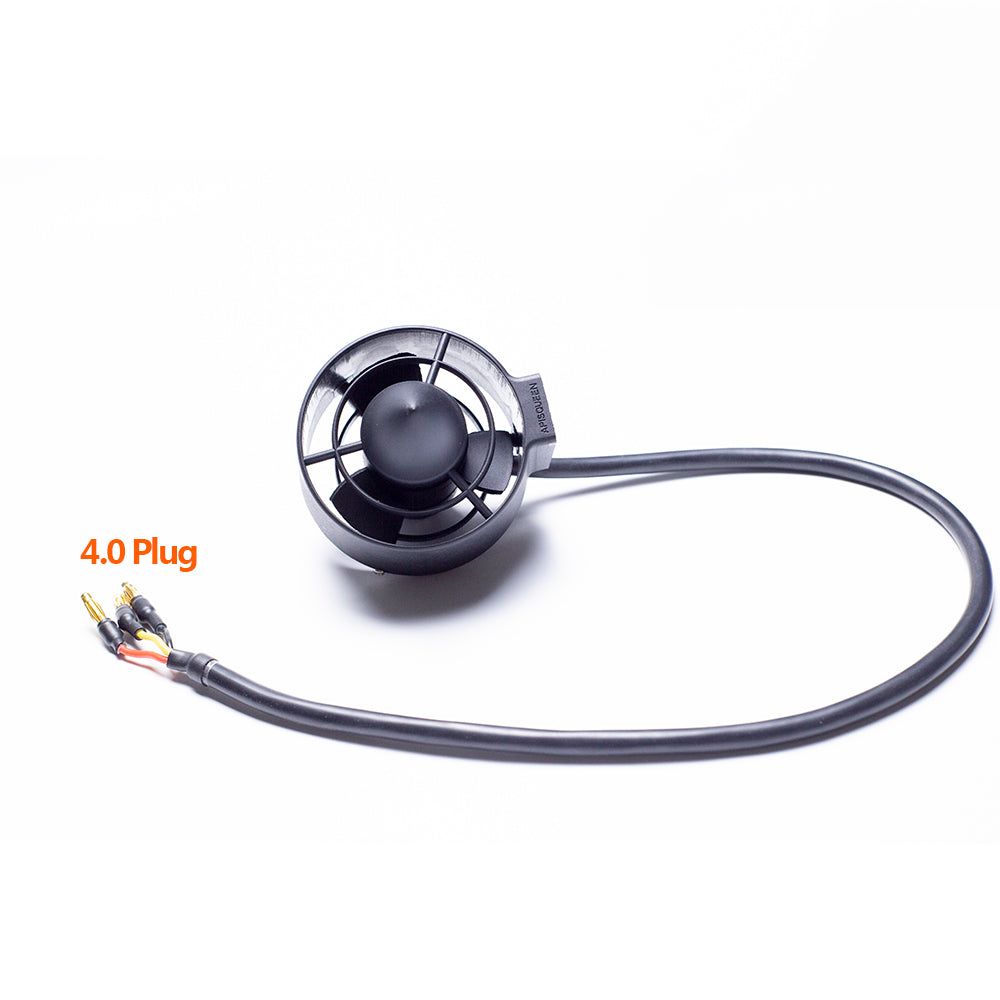
מדחף תת-ימי ללא מברשות APISQUEEN U2 Mini בהספק 130W
ה-APISQUEEN U2 Mini הוא מדחף תת-ימי קומפקטי ללא מברשות, המיועד לכלי ROV קטנים, לרובוטים תת-ימיים ולמערכות הנעה ימיות קומפקטיות אחרות.
ה-U2 Mini פועל במתח של 12–16V ומספק הספק מרבי של 130W עם זרם מרבי של 8A. המבנה הקומפקטי, המשקל הקל וצלעות ההגנה שלו הופכים אותו למתאים במיוחד ליישומים תת-ימיים שבהם המקום מוגבל.
המדחף זמין בשתי אפשרויות סיבוב: CW (עם כיוון השעון) ו-CCW (נגד כיוון השעון). ניתן לשלב אותו במערכות הנעה הכוללות מספר מדחפים, באמצעות בקר ESC תואם ואות בקרה מסוג PWM.
תכונות עיקריות
-
המדחף התת-ימי ללא מברשות U2 Mini מיוצר בתבנית פתוחה כמקשה אחת, תוך שימוש בחומרים מרוכבים העמידים בפני קורוזיה וחמצון, ומתאימים לשימוש במי ים.
-
צריכת חשמל נמוכה ויעילות גבוהה.
-
צלעות הגנה קדמיות ואחוריות המסייעות למנוע חדירת גופים זרים.
-
מצויד במנוע 500KV בעל מהירות סיבוב גבוהה.
-
תומך במתח מרבי של 16V (סוללת LiPo 4S).
מפרט טכני של U2 Mini
דוגמה: U2 Mini
סוג מנוע: מנוע DC ללא מברשות
מתח פעולה: 12–16 וולט
סוללה תואמת: סוללת ליתיום פולימר (LiPo) 3–4S
הספק מרבי: 192 וואט
זרם מרבי: 12 אמפר
משקל עומס מרבי: 2.2 ק"ג
ערך קילו-וולט של המנוע: 500 קילו-וולט
תדר אות: PWM, 1–2 מילישניות, 50 הרץ
מידות: 95.8 × 76.95 מ"מ
משקל: 210 גרם
אורך כבל: 150 ס"מ
קוטר כבל: 7 מ"מ
כיוון סיבוב: עם / נגד
סביבה מתאימה: מים מתוקים / מי ים
סרטון הדרכה לשימוש במדחף התת-ימי U2 Mini (עם ESC או ללא ESC)


שרטוט מידות

APISQUEEN U2 Mini הנעה תלת מימדית להורדה
מידע על PWM
PWM הוא קיצור של Pulse Width Modulation (אפנון רוחב פולס). זהו אות מחזור עבודה המציין את היחס בין משך הזמן שבו האות נמצא ברמה גבוהה לבין משך המחזור הכולל של האות.
כאשר מחזור ה-PWM הוא 2ms:
-
1.5ms – עצירה
-
1.5–2ms – סיבוב קדימה
-
1.5–1ms – סיבוב לאחור
כפי שניתן לראות בתרשים, כאשר אות ה-PWM הוא 75% (1.5ms), המנוע נעצר. כאשר האות הוא 50% (1ms), המנוע מסתובב לאחור, וכאשר האות הוא 100% (2ms), המנוע מסתובב קדימה.
בקר ה-ESC אינו רק שולט בכיוון הסיבוב של המנוע, אלא גם מאפשר לווסת את מהירות הסיבוב בהתאם לשינוי ברוחב הפולס של אות ה-PWM.
כאשר אות ה-PWM משתנה בהדרגה מ-75% ל-50%, המנוע מאיץ בהדרגה לאחור ממצב עצירה ועד למהירות המרבית. באופן דומה, כאשר האות משתנה מ-75% ל-100%, המנוע מאיץ בהדרגה קדימה עד למהירות המרבית.
במילים אחרות, PWM הוא אות שניתן לשנות באופן רציף, וטווח הבקרה האפקטיבי שלו הוא בין 50% ל-100%.
תדר אות ה-PWM יכול להיות 50Hz, 100Hz, 200Hz, 500Hz וכדומה. ככל שתדר הבקרה גבוה יותר, כך זמן המחזור קצר יותר ומרווחי הבקרה קטנים יותר, מה שמאפשר תגובה מהירה יותר של בקר ה-ESC והמנוע. לעומת זאת, תדר נמוך יותר מוביל לזמן מחזור ארוך יותר, למרווחי בקרה גדולים יותר ולתגובה איטית יותר של הבקר והמנוע.
טבלת בדיקות למדחף U2 יחיד


שאלות נפוצות (FAQ)
שאלה 1: מה ההבדל בין גרסת CW לגרסת CCW?
תיאור הנעה תת-ימית CW ו-CCWשאלה 2: כיצד ניתן להשתמש ב-Raspberry Pi 4B כדי לשלוח אות PWM לבקר ESC ולשלוט במדחף תת-ימי?
דוגמת קוד:
כיצד לשלוח אות PWM ל-ESC באמצעות Raspberry Pi 4B כדי לשלוט בדחפים תת-מימיים?
import pigpio
import time

pi = pigpio.pi()  # יצירת אובייקט pigpio

LED_PIN = 18  # הגדרת פין GPIO
PWM_FREQUENCY = 50  # הגדרת תדר PWM ב-Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)  # 75/1000 = 7.5%
time.sleep(3)  # השהיה של 3 שניות לצורך שחרור הנעילה

pi.set_PWM_dutycycle(LED_PIN, 100)
# סיבוב קדימה: מחזור עבודה של 7.5%–10%
# ככל שהערך גבוה יותר, מהירות הסיבוב קדימה גבוהה יותר
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# סיבוב לאחור: ככל שהערך קרוב יותר ל-5%,
# כך מהירות הסיבוב לאחור גבוהה יותר
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# עצירת המנוע
time.sleep(5)
שאלה 3: כיצד לבחור ציוד תואם עבור U2 Mini?
מדריך לבחירת אביזרים מומלצים למדחף התת-ימי APISQUEEN U2 Mini: בקרי ESC, רכיבי BEC ושלטים רחוקים


