
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- 정상 가격
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
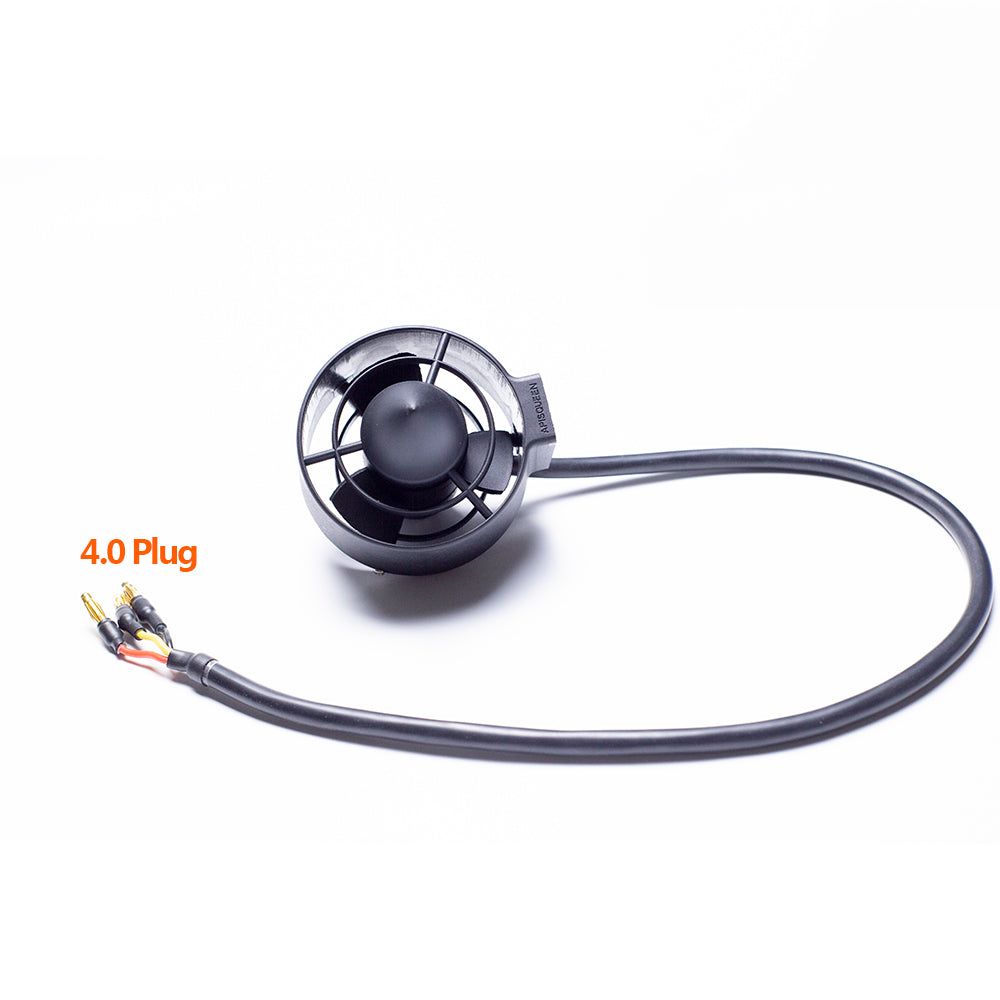
APISQUEEN U2 Mini 130W 브러시리스 수중 추진기
APISQUEEN U2 Mini는 소형 ROV, 수중 로봇 및 기타 소형 수중 추진 시스템을 위해 설계된 컴팩트한 브러시리스 수중 추진기입니다.
12–16V에서 작동하며 최대 130W의 출력과 8A의 최대 전류를 제공합니다. 컴팩트한 구조와 가벼운 무게, 보호용 가드 구조로 공간이 제한된 수중 환경에 적합합니다.
CW(시계 방향) 및 CCW(반시계 방향) 회전 옵션을 제공하며, 호환되는 ESC와 PWM 제어 신호를 사용하여 다중 추진기 시스템에 통합할 수 있습니다.
제품 특징
-
U2 Mini 브러시리스 수중 추진기는 일체형 오픈 몰드 구조로 제작되었으며, 복합 소재를 사용하여 내식성과 내산화성이 뛰어나 해수 환경에서도 사용할 수 있습니다.
-
저전력 소비와 높은 효율을 제공합니다.
-
전면과 후면에 보호 가드가 있어 이물질이 내부로 들어가는 것을 효과적으로 방지합니다.
-
500KV 모터를 사용하여 높은 회전 속도를 제공합니다.
-
최대 16V(4S LiPo)까지 지원합니다.
U2 Mini 제품 사양
예시: U2 Mini
모터 유형: 브러시리스 DC 모터
작동 전압: 12~16V
호환 배터리: 3~4S 리튬 폴리머(LiPo) 배터리
최대 출력: 192W
최대 전류: 12A
최대 하중: 2.2kg
모터 KV 값: 500kV
신호 주파수: PWM, 1~2ms, 50Hz
크기: 95.8 × 76.95mm
무게: 210g
케이블 길이: 150cm
케이블 직경: 7mm
회전 방향: 시계 방향/반시계 방향
적합 환경: 담수/해수
U2 Mini 수중 추진기 사용 방법 동영상 (ESC 미사용 / ESC 사용)


치수 도면

APISQUEEN U2 미니 수중추진 3D 도면 다운로드
PWM이란?
PWM은 Pulse Width Modulation(펄스 폭 변조)의 약자로, 전체 신호 주기에서 HIGH 레벨이 유지되는 시간의 비율을 나타내는 신호입니다.
PWM 주기가 20ms일 때, 1.5ms는 정지, 1.5–2ms는 정방향 회전, 1.5–1ms는 역방향 회전을 의미합니다.
그림을 보면 PWM 신호가 75%(1.5ms)일 때 모터가 정지하고, 50%(1ms)일 때 역방향으로 회전하며, 100%(2ms)일 때 정방향으로 회전하는 것을 확인할 수 있습니다.
ESC는 모터의 정방향 및 역방향 회전뿐만 아니라 PWM 신호의 펄스 폭을 조절하여 모터의 회전 속도도 제어할 수 있습니다.
PWM 신호가 75%에서 50%로 점차 변경되면 모터는 정지 상태에서 역방향으로 서서히 가속하여 최대 역회전 속도에 도달합니다. 반대로 75%에서 100%로 변경되면 정지 상태에서 정방향으로 서서히 가속하여 최대 정회전 속도에 도달합니다.
즉, PWM은 연속적으로 조절할 수 있는 신호이며, 유효 제어 범위는 50%–100%입니다.
PWM 신호 주파수는 50Hz, 100Hz, 200Hz 또는 500Hz 등을 사용할 수 있습니다. 제어 주파수가 높을수록 신호 주기가 짧아지고 제어 간격도 줄어들어 ESC와 모터의 응답 속도가 빨라집니다.
반대로 주파수가 낮을수록 신호 주기와 제어 간격이 길어져 ESC와 모터의 응답 속도가 느려집니다.
U2 단일 추진기 테스트 데이터

자주 묻는 질문 (FAQ)
Q1: CW 버전과 CCW 버전의 차이점은 무엇인가요?
수중 추진 CW 및 CCW 설명Q2: Raspberry Pi 4B를 사용하여 ESC에 PWM 신호를 보내고 수중 추진기를 제어하려면 어떻게 해야 하나요?
수중 추진기를 제어하기 위해 Raspberry Pi 4B를 사용하여 ESC에 PWM 신호를 보내는 방법은 무엇입니까?예제 코드:
import pigpio
import time

pi = pigpio.pi()  # pigpio 객체 생성

LED_PIN = 18  # GPIO 핀 번호 설정
PWM_FREQUENCY = 50  # PWM 주파수(Hz)
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3)  # 3초 대기 후 잠금 해제

pi.set_PWM_dutycycle(LED_PIN, 100)
# 정방향 회전: 듀티 사이클 7.5%–10%
# 값이 클수록 정방향 회전 속도가 빨라집니다.
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# 역방향 회전: 듀티 사이클이 5%에 가까울수록
# 역회전 속도가 빨라집니다.
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# 정지
time.sleep(5)
Q3: U2 Mini와 호환되는 장비는 어떻게 선택해야 하나요?


