
-
 products/IMG_6729.jpg
-
 products/IMG_6860_d2cc39d1-f844-4431-8233-7039f20b16dc.jpg
-
 products/IMG_6721.jpg
-
 products/IMG_6722.jpg
-
 products/IMG_6725.jpg
-
 products/IMG_6727.jpg
-
 products/IMG_6730.jpg
-
 files/O1CN01h3MSHQ2DtzvpKOVLg__2215716588668_54e60f8b-a9aa-4ff1-b672-6a0327e968e1.jpg


- Cena regularna
- $32.00
Shipping And Service
Shipping And Service
About point
About point
(lower right corner of the store page):
★5 points for every $1 spent;
★For every 100 points redeemed, you can get a $1.00 discount on the entire order;
Applicable to orders of any amount.
How to use points:
1. Redeem in the smile panel.
2. Redeem at checkout.


Product Description
APISQUEEN U2 Mini 130W – bezszczotkowy pędnik podwodny
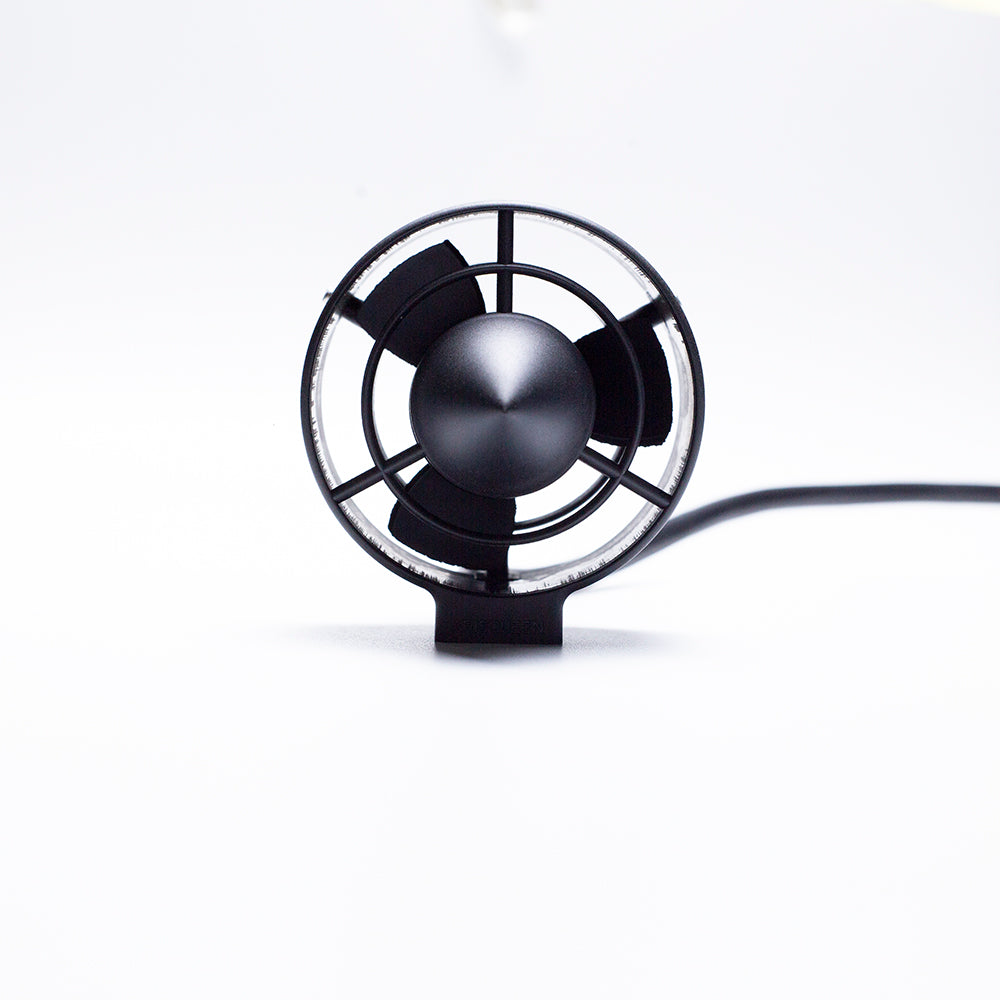
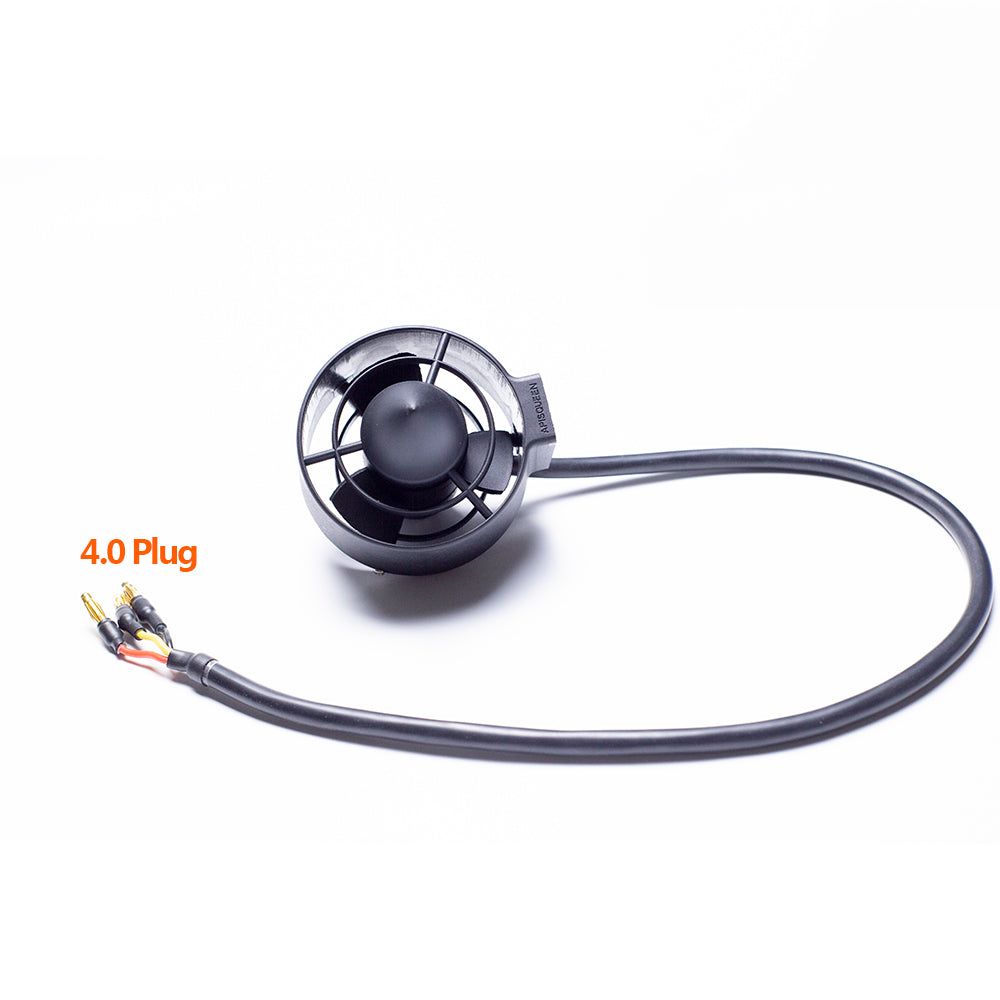
APISQUEEN U2 Mini to kompaktowy bezszczotkowy pędnik podwodny zaprojektowany z myślą o małych pojazdach ROV, robotach podwodnych i innych kompaktowych systemach napędowych do zastosowań podwodnych.
Urządzenie pracuje przy napięciu 12–16V i zapewnia maksymalną moc 130W oraz maksymalny prąd 8A. Kompaktowa konstrukcja, niewielka waga i żebra ochronne sprawiają, że pędnik doskonale nadaje się do zastosowań podwodnych, w których przestrzeń montażowa jest ograniczona.
U2 Mini jest dostępny w wersjach z obrotami CW (zgodnie z ruchem wskazówek zegara) i CCW (przeciwnie do ruchu wskazówek zegara). Można go zintegrować z wielopędnikowymi systemami napędowymi przy użyciu kompatybilnego regulatora ESC i sygnału sterującego PWM.
Cechy produktu
-
Bezszczotkowy pędnik podwodny U2 Mini ma jednoczęściową konstrukcję wykonaną w formie otwartej. Zastosowane materiały kompozytowe zapewniają odporność na korozję i utlenianie, dzięki czemu urządzenie może pracować w środowisku morskim.
-
Niski pobór energii i wysoka wydajność.
-
Żebra ochronne z przodu i z tyłu skutecznie ograniczają przedostawanie się ciał obcych do wnętrza urządzenia.
-
Silnik o parametrze 500KV zapewnia wysoką prędkość obrotową.
-
Obsługuje napięcie do 16V (4S LiPo).
Specyfikacja U2 Mini
Przykład: U2 Mini
Typ silnika: Bezszczotkowy silnik prądu stałego
Napięcie robocze: 12–16 V
Kompatybilny akumulator: Akumulator litowo-polimerowy (LiPo) 3–4S
Moc maksymalna: 192 W
Maksymalny prąd: 12 A
Maksymalna masa obciążenia: 2,2 kg
Wartość KV silnika: 500 kV
Częstotliwość sygnału: PWM, 1–2 ms, 50 Hz
Wymiary: 95,8 × 76,95 mm
Waga: 210 g
Długość kabla: 150 cm
Średnica kabla: 7 mm
Kierunek obrotu: CW / CCW
Odpowiednie środowisko: Woda słodka / Woda morska
Instrukcja wideo obsługi pędnika podwodnego U2 Mini (bez ESC / z ESC)


Rysunek wymiarowy

INFORMACJE O PWM
PWM to skrót od Pulse Width Modulation, czyli modulacji szerokości impulsu. Jest to sygnał określający stosunek czasu trwania stanu wysokiego (HIGH) do całkowitego okresu sygnału.
Przy okresie sygnału PWM wynoszącym 20ms:
-
1,5ms – zatrzymanie silnika
-
1,5–2ms – obrót do przodu
-
1,5–1ms – obrót wstecz
Jak pokazano na schemacie, przy sygnale PWM wynoszącym 75% (1,5ms) silnik zatrzymuje się, przy 50% (1ms) obraca się wstecz, a przy 100% (2ms) obraca się do przodu.
Regulator ESC nie tylko umożliwia zmianę kierunku obrotów silnika, ale także reguluje jego prędkość poprzez zmianę szerokości impulsu sygnału PWM.
Gdy sygnał PWM stopniowo zmienia się z 75% na 50%, silnik zaczyna obracać się wstecz od stanu zatrzymania i stopniowo zwiększa prędkość aż do osiągnięcia maksymalnej prędkości obrotów wstecznych.
Natomiast gdy sygnał zmienia się z 75% na 100%, silnik stopniowo przyspiesza w kierunku do przodu, aż osiągnie maksymalną prędkość obrotów do przodu.
Oznacza to, że PWM jest sygnałem, który można płynnie regulować, a jego efektywny zakres wynosi od 50% do 100%.
Częstotliwość sygnału PWM może wynosić na przykład 50Hz, 100Hz, 200Hz lub 500Hz. Im wyższa częstotliwość sterowania, tym krótszy okres sygnału i mniejszy odstęp między sygnałami sterującymi, co przekłada się na szybszą reakcję regulatora ESC i silnika.
Z kolei niższa częstotliwość oznacza dłuższy okres sygnału i większy odstęp między sygnałami sterującymi, a tym samym wolniejszą reakcję ESC i silnika.
Tabela testowa pojedynczego pędnika U2

Najczęściej zadawane pytania (FAQ)
Q1: Jaka jest różnica między wersją CW a CCW?
Opis napędu podwodnego CW i CCWQ2: Jak użyć Raspberry Pi 4B do wysyłania sygnału PWM do regulatora ESC w celu sterowania pędnikiem podwodnym?
Jak wysłać sygnał PWM do ESC za pomocą Raspberry Pi 4B do sterowania podwodnymi sterami strumieniowymi?Przykładowy kod:
import pigpio
import time

pi = pigpio.pi()  # Utworzenie obiektu pigpio

LED_PIN = 18  # Ustawienie numeru pinu GPIO
PWM_FREQUENCY = 50  # Częstotliwość PWM w Hz
PWM_range = 1000
PWM_DUTYCYCLE = 0

pi.set_mode(LED_PIN, pigpio.OUTPUT)
pi.set_PWM_frequency(LED_PIN, PWM_FREQUENCY)
pi.set_PWM_range(LED_PIN, PWM_range)

pi.set_PWM_dutycycle(LED_PIN, 75)
time.sleep(3)  # Odczekaj 3 sekundy w celu odblokowania

pi.set_PWM_dutycycle(LED_PIN, 100)
# Obrót do przodu: współczynnik wypełnienia 7,5%–10%
# Im większa wartość, tym większa prędkość obrotów do przodu.
time.sleep(15)

pi.set_PWM_dutycycle(LED_PIN, 60)
# Obrót wstecz: im bliżej 5% znajduje się współczynnik wypełnienia,
# tym większa jest prędkość obrotów wstecznych.
time.sleep(5)

pi.set_PWM_dutycycle(LED_PIN, 75)
# Zatrzymanie silnika
time.sleep(5)
Q3: Jak dobrać kompatybilne wyposażenie do U2 Mini?

